Robotlar tarafından üretilen nesneler artık hayatımızın her yerinde. Bugün bir araba, ev aleti veya akıllı telefon kullandıysanız, aslında robotların en azından bir kısmını ürettiği bir cihazı kullanmışsınız demektir. Üreticiler daha düşük maliyetlerle daha fazla ürün üretmek istedikçe ve tüketiciler bu ürünleri tükettikçe, endüstriyel robotlara olan ihtiyaç da katlanarak artıyor.
Uluslararası Robotik Federasyonu'nun verilerine göre, dünya genelinde şu anda 4 milyondan fazla endüstriyel robot kullanılıyor. Üretim hızla artmaya devam ederken, araştırmacılar bu sayının 2030 yılına kadar 16 milyonu aşacağını öngörüyor. Peki, bu robotlar bozulmaya başladığında ne olacak? Almanya'nın Karlsruhe kentinde bulunan Karlsruhe Teknoloji Enstitüsü'nden (KIT) araştırmacıların geliştirdiği yeni bir sistem, bozuk bir robottaki arızayı önceden tahmin edebiliyor ve değerli parçalara zarar vermeden robotu söküp çıkarabiliyor. Robotik gelişimin sürdürülebilir bir şekilde devam edebilmesi için sektörün, robotik sistemlerimizin sökümü, geri dönüşümü ve yeniden inşası süreçlerine şimdiden hazırlanması gerekiyor.
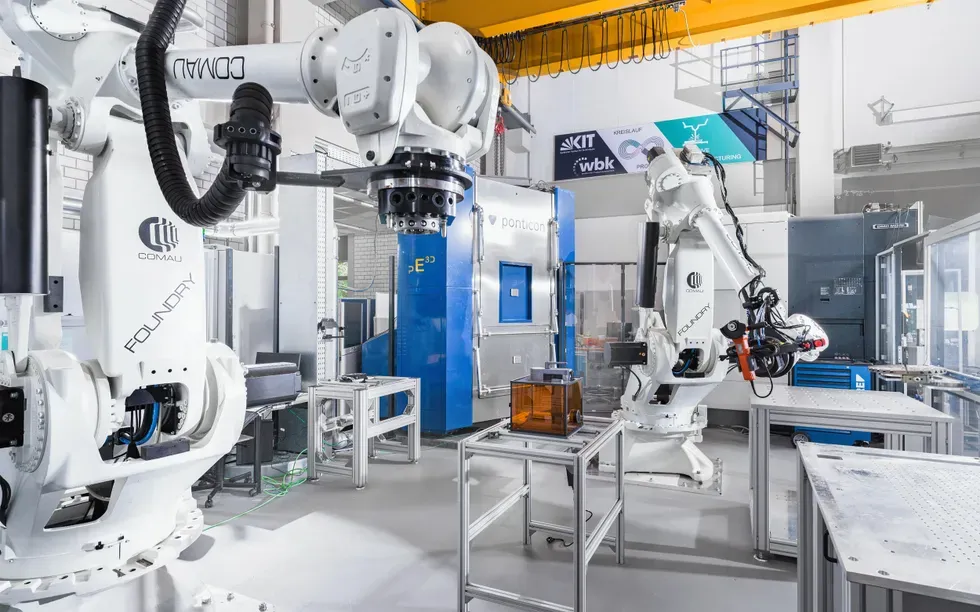
Bu sistem, bir robotun nasıl bozulduğunu tahmin eden bir algoritma ile bozuk robotu fiilen söken robotik manipülatörlerden oluşuyor. Sistem, sürecin her aşamasında sonuçların kendi tahminleriyle örtüşüp örtüşmediğini kontrol ediyor ve gerekirse yöntemini güncelliyor. Örneğin, sistem bozuk bir bileşenin vidasını sökerek işe başlıyor. Araştırmacı, sıkışmış bir vidayı simüle etmek için vidayı yerine geri takıyor. Sistem vidanın hala yerinde olduğunu fark ettiğinde, parçayı çıkarmak için malzemeyi frezeleyip aşındırmaya geçiyor.
Sistemin tasarımcılarından Jan Baumgärtner, yeni parçalarla bir robot inşa etmenin çok kolay olduğunu, her adımın net bir şekilde belirlendiğini ve beklenmedik sapmalar yaşanmadığını belirtiyor. Ancak bozuk bir şeyi sökmek tamamen öngörülemez bir süreç. Baumgärtner, "Bir şeyin ters gitmesi için aklımıza 100 farklı senaryo gelebilir" diyor. Bir şeyin nasıl bozulduğunu bilmeden sökmeye başlarsanız, sorunla karşılaştığınızda yaptığınız işin bir kısmını geri almak zorunda kalabilirsiniz. Örneğin, iki parçayı bir arada tutan 100 vidayı sökmeniz gerekiyorsa ve son vida sıkışmışsa, parçayı çıkarmak için en başından farklı bir yöntem kullanmanız gerekirken tüm o vidaları sökerek zaman kaybetmiş olursunuz.
Bir Robot Nasıl Sökülür?
KIT’in robotik söküm sistemi, bozuk robotun ve her bir parçasının CAD (Bilgisayar Destekli Tasarım) modeline dayanıyor. Böylece parçaların nasıl hareket etmesi gerektiğini görebiliyor ve olağandışı bir durum olup olmadığını anlayabiliyor. Sistem ayrıca, bozuk bir parçaya verilen zararı tahmin etmek için matematiksel bir model kullanıyor.
Sisteme bozuk bir cihaz ve CAD modeli verildiğinde, önce bozuk cihazın her bir parçasının nasıl hareket etmesi gerektiğini tahmin ediyor. Her parçanın hareket edebileceği eksenlere serbestlik derecesi deniyor (örneğin, bir vidanın dönmesi gerekir ama yana doğru hareket etmemesi gerekir). Söküm robotu, her parçayı hafifçe iterek beklenildiği gibi hareket edip etmediğini test ediyor. Parçanın fiilen nasıl hareket ettiğine bağlı olarak, matematiksel modeli kullanarak parçada neyin ters gittiğini tahmin ediyor: Korozyona uğramış bir parça beklenenden daha az hareket edebilir, gevşek bir vida daha fazla hareket edebilir ve deforme olmuş bir parça beklenenden farklı serbestlik derecelerine sahip olabilir.
Söküm işlemine başlarken sistem bir plan oluşturuyor. Sökmekte olduğu cihazda neyin yanlış olabileceğini tahmin ediyor ve söktüğü her parçayı gözlemleyerek bu tahminini değiştirebiliyor. Örneğin, bir parçada gevşek bir vida olması, bozuk parçanın ilk fotoğrafına bakılarak tahmin edilmesi zor bir durum olabilir. Ancak sistem vidayı hareket ettirdiğinde, vidanın olması gerekenden daha fazla hareket edebildiğini fark ediyor ve cihazı sökerken bu gevşek vidayı da hesaba katıyor. Ayrıca, söküm sistemine bozuk bir cihazdan sağlam kurtarılması en önemli olan parçaların hangileri olduğunu da söyleyebiliyorsunuz; sistem bu durumda stratejisini bu özel parçaları koruyacak şekilde ayarlıyor.
Otomatik Döngüsel Ekonomi
Baumgärtner’ın robotik söküm makinesini tasarlama motivasyonu, eski cihazların atıkları azaltmak için yeni cihazlar üretmek amacıyla yeniden kullanıldığı döngüsel bir ekonomi yaratılmasına yardımcı olmak. "Geleceğin en büyük hedefi gezegenimizi kurtarmak" diye konuşuyor.
Baumgärtner, birkaç robotik koldan oluşan bu tek bir sistemi ölçeklendirmeyi ve her biri farklı araçlara sahip birçok robotik söküm kolu oluşturmayı hayal ediyor. Bu kollar, söküm sürecinin farklı aşamalarında uzmanlaşacak; böylece koca bir fabrika, çok çeşitli ürünleri sökmek için farklı robotik kollar kullanabilecek. Bunu, araba üreten bir endüstriyel robot fabrikası gibi düşünebilirsiniz, tek farkı bu fabrikanın arabaları üretmek yerine sökmeye özel olması. Baumgärtner'ın deyimiyle, "100 kolu olan dev bir robot" gibi çalışacak.
Nihayetinde, bu sistem tasarlandığı gibi çalışırsa, bozuk bir parçayı sistemden tamamen otomatik bir şekilde çıkarıp, yenisini takıp ve cihazı yeniden inşa etmenin bir yolu olacak. İnsanlar sürekli yeni cihazlar almak yerine eski cihazlarındaki bozuk parçaları değiştirdikçe, döngüsel ekonomi gerçek anlamda parlayacak. Baumgärtner, "Bu yüzden bu sistemi ölçeklendirmeyi düşünmemiz gerekiyor. Çünkü bu, tamir etmenin üretmekten daha ucuza mal olacağı kadar ucuz hale gelmesi demek. Hedefimiz tam olarak bu" diyor.
Bu araştırma, Viyana'da düzenlenen IEEE Uluslararası Robotik ve Otomasyon Konferansı'nda (ICRA 2026) sunuldu.