İnsansı robotlar, robotik alanında önemli bir araştırma konusu haline geldi ve üniversitelerin, araştırma kurumlarının ve teknoloji şirketlerinin ilgisini çekiyor. Genellikle kontrollü ortamlarda tekrarlayan görevleri yerine getiren geleneksel endüstriyel robotların aksine, insansı robotlar denge, esneklik ve etkileşim yetenekleri gerektiren daha karmaşık senaryolarda çalışacak şekilde tasarlanıyor.
İnsana benzer hareketleri gerçekleştirmek için insansı robotların omuz, dirsek, bilek, kalça, diz ve ayak bileği eklemleri dahil olmak üzere düzinelerce eklemin birlikte çalışması gerekiyor. Her eklem, kompakt bir yapı ve makul bir toplam ağırlık korurken hassas hareket kontrolü sağlamalı. Bu nedenle robot aktüatörleri, insansı robot geliştirmede en kritik bileşenlerden biri haline geldi.
İnsansı Robot Tasarımında Aktüatörlerin Önemi
Bir robot aktüatörü, robotun nasıl hareket ettiğini, tepki verdiğini ve çevresiyle nasıl etkileşime girdiğini doğrudan etkiler. İnsansı robot sistemlerinde aktüatörler, elektrik enerjisini kontrollü mekanik harekete dönüştürerek robotun yürüme, denge sağlama, uzanma ve nesneleri manipüle etme gibi eylemleri gerçekleştirmesini sağlar.
Ancak insansı robotlar için uygun aktüatörler tasarlamak çeşitli zorlukları beraberinde getiriyor.
İlk olarak, aktüatörün sınırlı montaj alanında yeterli tork çıkışı sağlaması gerekiyor. İnsansı robotlar çok sayıda eklem gerektirdiğinden, büyük boyutlu aktüatörler robotun ağırlığını önemli ölçüde artırabilir ve enerji verimliliğini düşürebilir.
İkinci olarak, robot eklemleri hassas ve duyarlı kontrol gerektiriyor. Yürüme veya dengeyi koruma gibi dinamik hareketler, sensör geri bildirimine dayalı sürekli ayarlamalar gerektirir. Küçük gecikmeler veya hatalı hareket kontrolü, tüm robot sisteminin dengesini etkileyebilir.
Üçüncü olarak, mühendislerin sistem entegrasyonunu basitleştirmesi gerekiyor. Geleneksel robot eklem tasarımları genellikle motorlar, redüktörler, enkoderler ve kontrolörler dahil olmak üzere ayrı bileşenler gerektirir. Bu konfigürasyonlar esneklik sunsa da montaj karmaşıklığını, kablo ihtiyacını ve bakım zorluğunu artırır.
Tüm bu nedenlerle, entegre robot aktüatörleri kompakt robot sistemleri için giderek daha pratik bir çözüm haline geliyor.
Kompakt Robot Platformları için Entegre Aktüatör Tasarımı
Entegre aktüatörler, motor, redüksiyon mekanizması, enkoder ve kontrol elektroniği dahil olmak üzere birden fazla bileşeni tek bir modülde birleştirir. Bu yaklaşım, harici bileşen sayısını azaltmaya yardımcı olur ve robot eklemi geliştirme için daha kompakt bir çözüm sunar.
İnsansı robotlar için kompakt aktüatör modülleri özellikle değerlidir çünkü robot yapısının içindeki kullanılabilir alan sınırlıdır. Hafif eklem çözümleri, mühendislerin yeterli çıkış performansını korurken mekanik tasarımı optimize etmelerine olanak tanır.
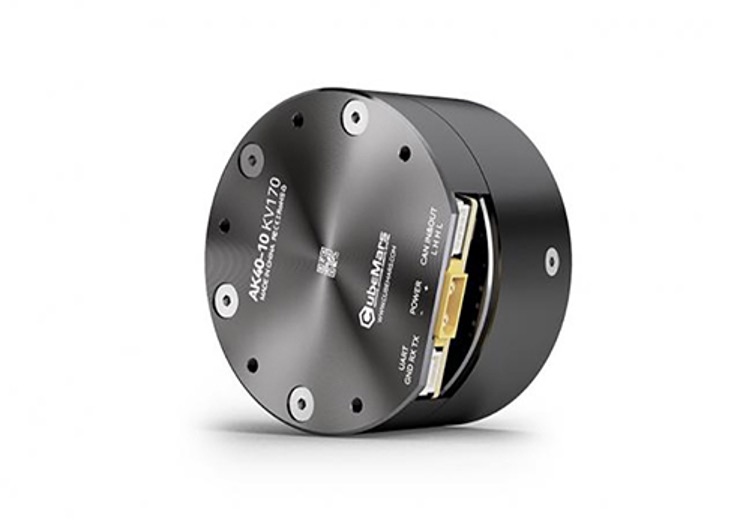
CubeMars AK45-10 robot aktüatörü, boyut, ağırlık, tork çıkışı ve kontrol performansı arasında denge gerektiren uygulamalar için geliştirildi.
53 mm kompakt çapı ve yaklaşık 260 g ağırlığıyla AK45-10, 10:1 planet redüktör aracılığıyla 7 Nm'ye kadar tepe torku sağlıyor. Hafif yapısı ve entegre tasarımı, montaj alanı ve genel ağırlığın önemli olduğu robot eklemleri için uygun hale getiriyor.
AK45-10 ile İnsansı Robot Eklem Uygulamalarını Destekleme
İnsansı robotlar, mekanik yapılarına ve amaçlanan uygulamalarına bağlı olarak farklı türde eklem performansı gerektirir.
Örneğin, dirsek ve bilek gibi kol eklemleri, hassas manipülasyon görevlerini desteklemek için hafif ve duyarlı aktüatörler gerektirir. Bu arada, alt gövde eklemleri farklı performans özellikleri gerektirir. Bir kalça eklemi motorunun bacak hareketini ve vücut dengesini desteklemek için yeterli tork sağlaması gerekirken, bir diz eklemi motorunun tekrarlanan yükleme döngüleri sırasında kararlı çıkış sağlaması gerekir.
AK45-10, fırçasız motor, planet redüktör, enkoder ve sürücü elektroniğini tek bir modülde birleştirerek geliştiricilerin robot montajı sırasında sistem karmaşıklığını azaltmasına yardımcı oluyor.
Entegre tasarım ayrıca kablo ve mekanik yerleşim açısından avantajlar sağlıyor. Mühendisler birden fazla bağımsız bileşeni bağlamak yerine, eksiksiz bir aktüatör modülünü doğrudan robot yapısına monte edebiliyor, bu da tasarım iş yükünü azaltıyor ve farklı eklemler arasında tutarlılığı artırıyor.
Ayrıca aktüatör, servo kontrol ve MIT tarzı kontrol modları dahil olmak üzere gelişmiş kontrol yöntemlerini destekliyor. Bu kontrol yetenekleri, geliştiricilerin konum, hız ve tork parametrelerini daha hassas bir şekilde yönetmesine olanak tanıyor; bu da koordineli çoklu eklem hareketi gerektiren robotlar için önemli.
Hafif Tahrik ile Hareket Performansını İyileştirme
Ağırlık azaltma, insansı robot geliştirmede önemli bir husustur. Daha hafif bir robot genellikle daha az enerji tüketir ve yapısal bileşenler üzerinde daha düşük mekanik yükler oluşturur.
Ancak ağırlık azaltma, performanstan ödün vermemelidir. Robot eklemleri hala dinamik hareketleri idare etmek için yeterli tork yoğunluğuna ve kontrol doğruluğuna ihtiyaç duyar.
İşte bu noktada hafif entegre aktüatörler pratik avantajlar sağlıyor. Verimli motor tasarımı, kompakt aktarma sistemleri ve entegre elektroniği birleştiren bu aktüatörler, mühendislerin hareket kabiliyeti ve çıkış kapasitesi arasında daha iyi bir denge kurmasına yardımcı oluyor.
İnsansı robotlar, robot kolları veya diğer dinamik robot platformları geliştiren araştırma ekipleri için, erken tasarım aşamasında uygun aktüatörleri seçmek nihai sistem performansını önemli ölçüde etkileyebilir.
İnsansı Robotların Ötesinde Uygulamalar
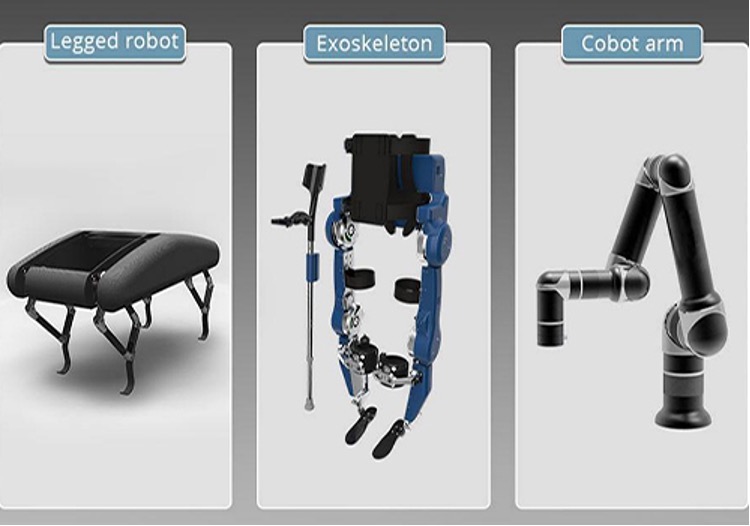
İnsansı robotlar robot aktüatörleri için en zorlu uygulamalardan birini temsil etse de, kompakt aktüatör teknolojisi diğer robotik alanlarında da yaygın olarak kullanılıyor.
Potansiyel uygulamalar şunları içeriyor:
- Otomasyon ve araştırma için hafif robot kolları
- Dinamik hareket gerektiren dört ayaklı ve bacaklı robotlar
- Hareket yardımı için giyilebilir dış iskelet sistemleri
- Esnek etkileşim için tasarlanmış işbirlikçi robotlar
Bu uygulamalar benzer gereksinimleri paylaşıyor: kompakt mekanik tasarım, hassas hareket kontrolü ve güvenilir çalışma.
Robotik, daha esnek ve etkileşimli sistemlere doğru genişlemeye devam ettikçe, aktüatör teknolojisi robot performansını ve kullanılabilirliğini iyileştirmek için önemli bir temel olmaya devam ediyor.
Robotik Geliştiriciler için Pratik Bir Tahrik Çözümü
İnsansı robotların geliştirilmesi, mekanik tasarım, elektronik, kontrol algoritmaları ve aktüatör teknolojisi arasında işbirliği gerektiriyor. Bu unsurlar arasında aktüatör, hareket kabiliyetini ve sistem güvenilirliğini belirlemede doğrudan rol oynuyor.
Motor, redüktör, enkoder ve sürücü elektroniğini kompakt bir modülde birleştiren CubeMars AK45-10, insansı robotlar ve diğer robot platformlarını geliştiren mühendisler için pratik bir çözüm sunuyor.