

UltraSense, ultrasonun dokunsal algılama noktasındaki aşınma ve yıpranmayı azaltabileceğini savunuyor. Kaynak: UltraSense
Fiziksel yapay zeka dijital akıl yürütmeden gerçek dünya etkileşimine geçiyor. Robotlar görebiliyor, plan yapabiliyor, gezinebiliyor ve karmaşık şekilde hareket edebiliyor. Yine de manipülasyon güvenilir dokunuşa bağlı; bu durum ultrason için bir fırsat yaratıyor.
Robotların dokunsal algılamaya ihtiyacı olup olmadığı sorusu artık gündemde değil. İnsan benzeri eller, çevik tutucular, lojistik robotlar, hizmet robotları ve endüstriyel sistemler için dokunma temasını algılamalı, kuvveti haritalamalı, kayma ve kaymayı hissetmeli ve malzeme etkileşimini anlamalı. Asıl soru hangi dokunsal mimarinin ölçeklenebileceği.
Birçok dokunsal ve elektronik-deri yaklaşımı, temas yüzeyinin üzerinde veya yakınında yerleştirilen esnek elektrikli algılama katmanlarına dayanıyor. Bunlar kapasitif, piezo-dirençli, piezoelektrik, triboelektrik ve empedans tabanlı yapıları içeriyor; bunlar elastomerlere, esnek alt tabakalara, iletken ağlara veya çok katmanlı filmlere entegre ediliyor. Bu teknolojiler alanı ilerletti.
Ancak yüksek çalışma döngülü robotik parmaklar ve tutucular için elektronik deri ölçekleme sorunu yaşıyor: algılama katmanı genellikle robot üzerindeki en sert mekanik ortamın yakınına konumlanıyor.
Bu ortam tekrarlı sıkıştırmayı, aşınmayı, kirlenmeyi, nemi, sıcaklık değişimini, temizleme maruziyetini ve malzeme yaşlanmasını içeriyor. Kapsüllense bile yüzey-bağlı yığın dış deriye bağlı kalıyor. Zamanla bu durum aşınma, histeresis, sürünme, soyulma, taban kayması ve yeniden kalibrasyon yükü yaratabiliyor.
Laboratuvar prototipi için bu sorunlar yönetilebilir olabilir. Milyonlarca temas döngüsü boyunca çalışan ticari bir robotik el için ise ürün yaşayabilirliği açısından merkezi hale geliyor. UltraSense, daha iyi yolun korunan yüzey altı ultrasonu olduğuna inanıyor.
Yüzey-bağlı elektronik derinin ölçekleme sorunu
Robotik bir parmak ucu dünyaya sürekli basıyor, kayıyor, sürtüyor ve çarpıyor. İnsan benzeri bir elde veya çevik bir tutucuda uzun kullanım boyunca hayatta kalırken uyum ve sürtünme sağlamalı. Bu durum, açıkta kalan veya yüzeye yakın elektronik deri için bir ödünleşim yaratıyor.
Algılama katmanı dış yüzeye yakınsa mekanik aşınmadan etkilenebilir. Katman koruma için yastıklanırsa uzaysal çözünürlük ve duyarlılık bozulabilir. Elastomer yaşlanırsa sinyal kayabilir. Yığın tekrarlı kayma görürse yapışma ve katmanlar arası kararlılık sorun haline gelebilir.
Sorun görünür aşınma değil; ömür boyu sinyal bütünlüğü. Dokunsal bir sistem zaman içinde doğru, tekrarlanabilir ve kalibre kalmalı. Robotikte birinci günde çalışan sensör aylar veya yıllar sonra da kullanışlı temas verisi sağlamalı.
İnce film kuvvet algılamadaki son gelişmeler, sektörün basit tek-etkili sensörlerin ötesine geçtiğini gösteriyor. Kuvvet algılama dirençleri tekrarlı sıkıştırma altında iletken ağlar değiştiği için kayabilir; kapasitif sensörler ise parazitlerden, çevreden ve mekanik kısıtlamalardan etkilenebilir.
Daha yeni empedans tabanlı yaklaşımlar, birleşik dirençli ve kapasitif davranışı ölçerek daha geniş elektrik yanıtını yakalıyor. Bu önemli bir ayrımı pekiştiriyor: Güvenilir robotik dokunma ikili temas veya tek bir kuvvet değerinden daha zengin bilgiye ihtiyaç duyuyor.
Bununla birlikte bu yaklaşımlar genel olarak mekanik yük yolunda işlevsel bir algılama katmanına bağlı kalıyor. Robotik eller ve tutucular için bu katman aşınma, sıkıştırma, kayma ve kirlenme ortamının parçası olmaya devam ediyor.
Dış yüzey sürtünme, uyum, sızdırmazlık, aşınma direnci ve dayanıklılık için optimize edilmeli; algılama elemanı ise korunmalı. İşte ultrasonun avantajı bu.
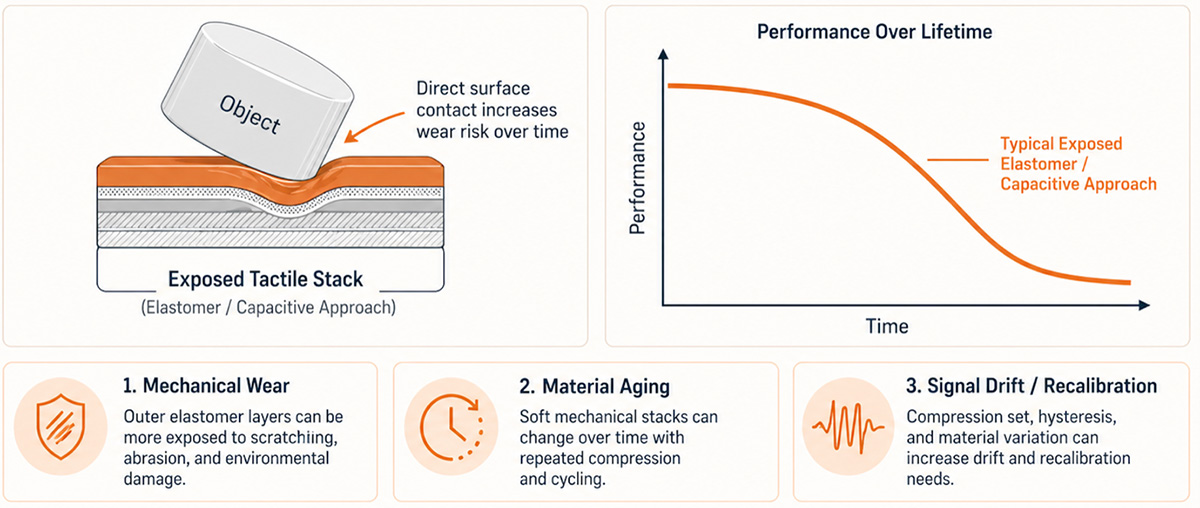
Mekanik aşınma birçok dokunsal sensör için sorun oluşturuyor. Kaynak: UltraSense
Ultrason algılamayı hasar bölgesinin altına taşıyor
Ultrason farklı bir dokunsal mimariye olanak tanıyor. Yüzey elektrik deformasyonuna dayanmak yerine ultrason sensörü malzeme yığınını alttan sorgulayabiliyor. Akustik dalgalar yapıdan geçiyor, iç sınırları yansıtıyor ve temas kaynaklı deformasyona yanıt olarak değişiyor.
Bir nesne uyumlu bir yüzeye bastığında yığının geometrisi değişiyor. Akustik yol uzunluğu değişiyor. Yankı zamanlaması değişiyor. Yansıma genliği ve frekans içeriği değişebiliyor.
Kayma altında iç yer değiştirme ve sınır koşulları yanal olarak kayabiliyor. Bu akustik değişimler temas arayüzünde neler olduğunu çıkarım yapmaya olanak tanıyor.
Ultrason çok parametreli algılamayı akustik alana taşıyor. Deforme olabilen bir film içindeki yerel elektrik değişimini ölçmek yerine ultrason malzeme yığınının daha geniş akustik yanıtını analiz ediyor.
Uçuş süresi (ToF), yansıma genliği, sönümleme, frekans yanıtı, faz ve akustik empedans uyuşmazlığı temas, deformasyon, kuvvet dağılımı, kayma ve malzeme etkileşimi hakkında bilgi veriyor. Bu ultrasonu tek-etkili değil çok parametreli bir sensör mimarisi yapıyor.
Bu, algılamanın dış derinin altında, doğrudan aşınma ve yüzey yıpranmasından uzakta yapılmasına olanak tanıyor. Robot tasarımcısı dış malzeme olarak elastomer, polimer, cam, metal, deri, kumaş veya başka bir mühendislik yüzeyi seçebiliyor; ultrason temasını yığın üzerinden okuyor.
UltraSense’in platformu bu ilkeyi izliyor: Dış yüzey mekaniği üstlensin, ultrason dokunsal zekayı yüzeyin altında sağlasın.
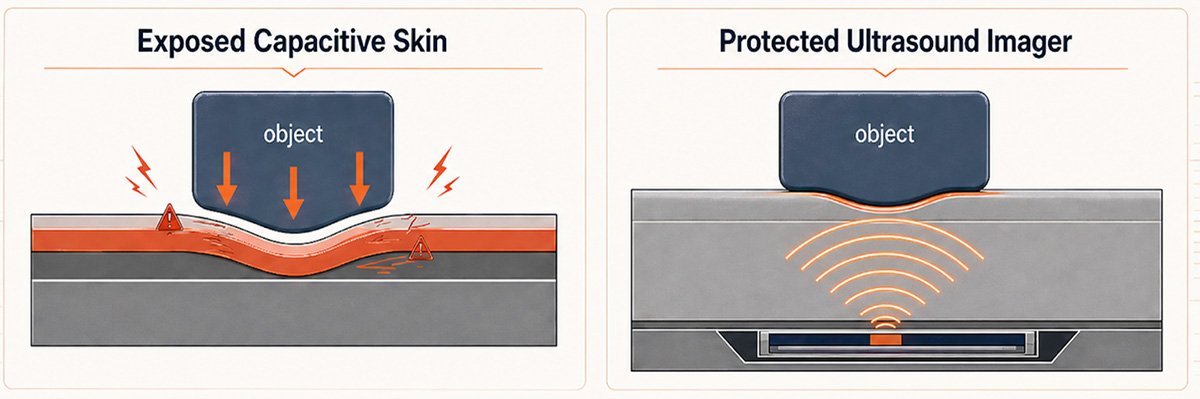
Ultrason kapasitif deriye zarar gelmesini önlemeye yardımcı olabilir. Kaynak: UltraSense
Daha iyi performans: dokunma, kuvvet, kayma, kayma ve malzeme tespiti
Robotik dokunma ikili değil. Kullanışlı bir dokunsal sistem birden fazla bilgi katmanı sağlamalı.
Öncelikle dokunmayı ve temas konumunu algılamalı. Ultrason, yüzey mekanik olarak bozulduğunda akustik yanıtın nasıl değiştiğini gözlemleyerek teması tanımlayabiliyor.
İkinci olarak kuvvet haritalaması sağlamalı. Tek bir kuvvet değeri yeterli değil. Robotun kuvvetin merkezde mi yoksa eksenden sapmış mı olduğunu, temas alanının geniş mi yoksa yoğun mu olduğunu ve yükün kayıp kaymadığını bilmesi gerekiyor. Ultrason deformasyonu ToF ve yankı değişimleri üzerinden çıkarım yaparak yerel kuvvet haritalamasına olanak tanıyor.
UltraSense, elastomer katmanı üzerinden 500 µm uzaysal çözünürlükle ultrason dokunsal algılama gösterdi. Bu çözünürlükte sistem, temas profilindeki sırt ve vadi desenleri dahil ince yapıları çözebiliyor. Şirketimiz ayrıca yaklaşık 1,25 mN hassasiyetle yerel sıkıştırmalı kuvvet profillemesi gösterdi.
Üçüncü olarak sistem kaymayı ve kayma kaymasını anlamalı. Birçok manipülasyon görevinde kayma normal kuvvete göre daha önemli. Bir robot nesneyi tutmak için yeterince sert basabilir, ancak teğetsel kayma başlarsa kavrama, görüş hareketi algılamadan önce başarısız olabilir. İnsanlar kayma ve mikro kayma ipuçlarını sürekli kullanıyor; robotların da benzer geri bildirime ihtiyacı var.
UltraSense’in yüzey altı ultrason yaklaşımı, kayma ile ilgili davranışı çıkarmak için malzeme yığını içindeki yanal yer değiştirmeyi izleyebiliyor. Gösterimlerde teknolojimiz yaklaşık 5 mN gürültü tabanıyla kayma kuvveti çıkarımı gösterdi.
Dördüncü olarak ultrason akustik empedans yoluyla malzeme/temas sınıflandırmasını destekleyebiliyor. Her malzeme yoğunluk ve ses hızına bağlı farklı bir akustik empedans sunuyor. Ultrason temas arayüzüne ulaştığında yansıtılan ve iletilen enerji nesnenin metal, cam, plastik, kauçuk, kumaş, deri, köpük veya başka bir yumuşak malzeme olup olmamasına göre değişiyor.
Yansıma genliği, yankı imzası, sönümleme, frekans yanıtı ve zaman alanı değişimlerini analiz ederek sistem hem dokunsal yanıtı hem de dokunulan yüzeyin akustik doğasını çıkarabiliyor.
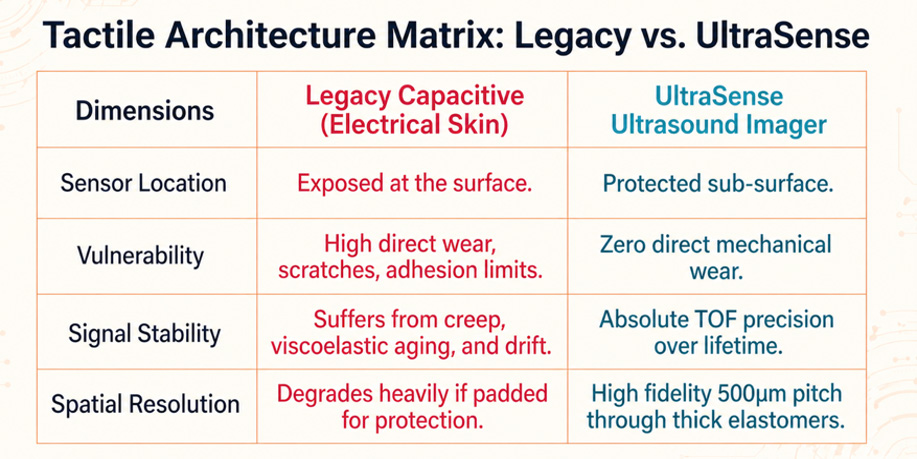
Ultrason maliyet-etkin ölçekleme için platform yeniden kullanımını sunuyor
Ölçeklenmek için dokunsal algılama özel bir araştırma montajı olmaktan çıkmalı. Tekrarlanabilir elektronik, kalibrasyon, firmware, paketleme ve entegrasyonla üretilebilir bir platforma dönüşmeli.
UltraSense, otomotiv insan-makine etkileşimi (HMI) ve yapay zeka cihazı deneyimiyle inşa edilmiş bir temel getiriyor. Otomotiv uygulamaları güvenilirlik, sıcaklık performansı, titreşim toleransı, nem direnci, üretilebilirlik ve tekrarlanabilirlik gerektiriyor. Yapay zeka cihazları küçük form faktörleri, düşük güç, premium malzemeler, sızdırmaz yapı ve sezgisel etkileşim istiyor.
Şirket otomotiv uygulamalarına 4 milyondan fazla ünite gönderdi; bu da ultrason algılama, karma sinyalli entegre devreler, firmware, kalibrasyon, test ve entegrasyon konusunda üretim deneyimi sağlıyor. Aynı platform ilkeleri şimdi fiziksel yapay zeka için dokunsal zekaya uzanıyor.
Bu platform yeniden kullanımı önemli. Ölçeklenebilir bir dokunsal çözüm karmaşık laboratuvar sınıfı montajlara veya sık değiştirme gerektiren kırılgan sensör filmlerine bağlı olamaz. Kompakt modüller, entegre elektronik, tekrarlanabilir üretim ve kenar işleme gerektirir.
UltraSense’in ASIC yol haritası bu deneyimi yansıtıyor. Uygulama detaylarını açıklamadan platform, dokunsal bölgeler için gömülü işlemeye sahip akıllı SoC tabanlı bir mimari olarak tasarlandı.
Amaç, dokunmayı algılayabilen, kuvvet haritalarını tahmin edebilen, kayma ve kaymayı çıkarabilen, temas durumunu sınıflandırabilen, malzeme yanıtını algılayabilen ve robot denetleyicisine eyleme geçirilebilir bilgi sağlayabilen yerel bir dokunsal zeka katmanı yaratmak.
Malzeme esnekliği ve fikri mülkiyet koruması
HMI alanında UltraSense, metal dahil gerçek ürün yüzeylerinde dokunmayı mümkün kıldı. Geleneksel kapasitif dokunma, elektrik alanlarının kalkanlandığı veya bozulduğu sağlam metal arayüzlerde zorlanıyor. Ultrason etkileşim modelini yüzey elektrik alanı modülasyonu yerine akustik yayılım yoluyla algılama ile değiştiriyor.
Aynı durum robotikte de geçerli. Bir robotik parmak ucu uyum ve sürtünme için elastomer yüzey gerektirebilir. Endüstriyel bir tutucu sağlam bir polimer isteyebilir. Tıbbi veya hizmet robotu temizlenebilir bir yüzeye ihtiyaç duyabilir. Yapay zeka cihazları premium endüstriyel tasarım için metal, cam, deri veya kumaş kullanabilir. Dokunsal bir platform bu yüzeylere uyum sağlamalı, tasarımcıları tek kırılgan algılama malzemesine zorlamamalı.
Dokunsal algılama ticari kullanıma geçerken fikri mülkiyet kritik hale geliyor. UltraSense, ultrason tabanlı dokunma, kuvvet algılama, ToF dokunsal algılama, kalibrasyon ve ilgili sistem mimarileri etrafında güçlü verilmiş ve bekleyen patent portföyü oluşturdu; bu kapsam kaplama katmanı altındaki dokunsal algılama, ultrasonik dokunma sistemleri, kuvvet ölçen entegre devreler ve kalibrasyon ve test yöntemlerini içeriyor.
Ultrason fiziksel yapay zekanın bir sonraki katmanını mümkün kılabilir
Fiziksel yapay zekanın bir sonraki nesli daha iyi görüş ve harekete ihtiyaç duyacak. Güvenilir temas zekasına ihtiyaç duyacak.
Robotlar kuvvetleri algılamalı, teması sınıflandırmalı ve gerçek zamanlı olarak adapte olmalı. Bunu gerçek malzemeler üzerinden, gerçek çevresel koşullar altında, uzun çalışma ömürleri boyunca ve üretilebilir maliyetle yapmalı.
UltraSense’in platformu bu zorluğu karşılamak üzere tasarlandı. Korunan yüzey altı algılama, yüksek çözünürlüklü kuvvet haritalaması, kayma ve kayma çıkarımı, akustik empedans tabanlı malzeme yanıtı algılama, özel ASIC’ler, kenar işleme ve güçlü fikri mülkiyet portföyünü birleştirerek UltraSense, ultrasonu fiziksel yapay zeka için temel bir dokunsal zeka platformu olarak konumlandırıyor.
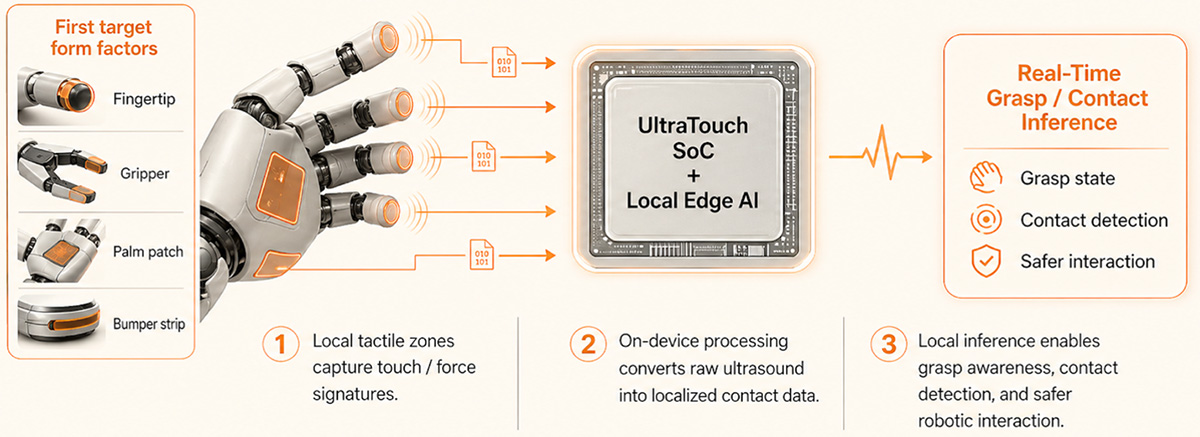
UltraTouch fiziksel yapay zekayı mümkün kılabilir, UltraSense belirtiyor. Kaynak: UltraSense
Yazarlar hakkında
Mo Maghsoudnia UltraSense Systems’in CEO’su ve Hao-Yen Tang, Ph.D., San Jose, Kaliforniya merkezli şirketin baş teknoloji sorumlusu. 2018’de kurulan UltraSense, patentli 3D ultrason teknolojisiyle ürünleri farklılaştıran ve yeni uygulamaları mümkün kılan bir kullanıcı arayüzü inşa ettiğini söylüyor.


