Hızlandırılmış bilgi işlem ve simülasyondan veri operasyonlarına, açık kaynak araçlardan doğrulama mühendisliğine ve sürekli öğrenmeye kadar bu beş platform, ortaya çıkan fiziksel yapay zeka yığınında farklı kontrol noktalarını temsil ediyor.
Modern yapay zeka patlamasının büyük bölümünde altyapının tek bir ağırlık merkezi vardı: bilgi işlem. Modeller büyüdü, eğitim süreçleri daha fazla GPU tüketti ve sektör kendini hızlandırıcılar, bulut kümeleri, eğitim çerçeveleri ve geliştirici yazılımları etrafında örgütledi. Yapay zekanın çıktıları metin, görüntü, video veya kod olduğu sürece bu yığın yeterliydi.
Fiziksel yapay zeka bu tanımı değiştiriyor. Bir robot sadece bir modeli çalıştırmaz. Değişen bir ortamı algılamalı, temas ve hareket hakkında akıl yürütmeli, belirli bir gövde aracılığıyla hareket etmeli ve eylemleri başarısız olduğunda kendini toparlamalıdır. Geliştirme döngüsü; gerçek dünya gösterimleri, sentetik veri, fizik simülasyonu, politika eğitimi, yapılandırılmış değerlendirme, dağıtım ve yeni başarısızlık vakalarının toplanmasını kapsar. Fiziksel yapay zeka altyapısı, bilgi işlem kapasitesinin bir eşanlamlısı olmaktan çıkıp birbirine bağımlı katmanlardan oluşan bir sistem haline geliyor.
Bu liste, yatay altyapıya odaklanıyor: robot üreticileri, gövdeler ve sektörler arasında yeniden kullanılabilen platformlar; robot üreticileri ve model geliştiricileri hariç. Bir platformun listeye girebilmesi için kritik bir darboğazı ele alması, noktasal bir çözüm yerine yeniden kullanılabilir altyapı sağlaması, birden fazla robotik geliştiriciyi desteklemesi ve kamuya açık dağıtım, ekosistem benimseme veya açık kaynak katkısı kanıtı göstermesi gerekiyordu. Beş platform, değerleme veya gelire göre sıralanmadı; her biri ortaya çıkan fiziksel yapay zeka yığınında farklı bir kontrol noktasını temsil ediyor.
NVIDIA: Hızlandırılmış Bilgi İşlem ve Simülasyon Temeli
NVIDIA, fiziksel yapay zeka altyapı yığınındaki en temel şirket olmaya devam ediyor. Önemi hızlandırılmış bilgi işlemle başlıyor, ancak şirket istikrarlı bir şekilde robot geliştirme, simülasyon, sentetik veri, temel modeller ve politika değerlendirmesine doğru genişliyor.
NVIDIA Isaac artık simülasyon ve robot öğrenme çerçevelerini, CUDA hızlandırmalı kütüphaneleri, yapay zeka modellerini ve referans iş akışlarını kapsıyor: fizik tabanlı simülasyon için Isaac Sim, robot öğrenimi ve temel model eğitimi için Isaac Lab, genel amaçlı insansı geliştirme için Isaac GR00T ve büyük ölçekli, GPU hızlandırmalı politika değerlendirmesi için Isaac Lab-Arena. Newton, fizik katmanında yığını genişletiyor: Google DeepMind ve Disney Research ile geliştirilen ve Linux Vakfı tarafından yönetilen bu açık kaynak, GPU hızlandırmalı fizik motoru, robot öğrenimi için temas, sürtünme, katı ve yumuşak cisim dinamikleri, aktüatörler ve sensörleri kapsıyor.
Stratejik avantaj, tek bir ürün değil, NVIDIA'nın hesaplama, dünya oluşturma, fizik, sentetik veri, model eğitimi, değerlendirme ve uç dağıtımı tek bir geliştirici ekosistemi içinde birbirine bağlama yeteneği; fiziksel yapay zekanın ortak bir geliştirme temeline en yakın şeyi.
İzlenmesi gereken soru, bu ekosistemin genişledikçe ne kadar açık kalacağı. NVIDIA açık çerçeveleri destekliyor, ancak fiziksel yapay zeka iş akışının daha fazlasını kendi bilgi işlem ve yazılımına çekmek için bariz bir teşviki de var. Tarafsız bir temel mi yoksa baskın dikey entegre bir platform mu olacağı, pazarın büyük bir kısmını şekillendirecek.
Applied Intuition: Otonom Makineler İçin Doğrulama Mühendisliği
NVIDIA geliştirme temelini sağlıyorsa, Applied Intuition, otonom bir makinenin gerçek dünyaya hazır olduğunu kanıtlamak için gereken altyapıyı temsil ediyor.
Fiziksel yapay zeka, model eğitiminde duramaz. Arabalar, kamyonlar, dronlar, madencilik araçları ve endüstriyel sistemler; maliyetli, tehlikeli, nadir veya fiziksel dünyada tekrar tekrar üretilmesi imkansız olan çalışma koşullarında test edilmelidir. Applied Intuition, simülasyon ve doğrulamanın isteğe bağlı araçlar değil, temel mühendislik sistemleri olduğu otonom araç döneminde konumunu inşa etti ve şimdi uçtan uca fiziksel yapay zeka platformunu otomotiv, savunma, kamyon taşımacılığı, madencilik, inşaat, tarım ve robotik alanlarında konumlandırıyor.
Platformu, simülasyon ve değerlendirmeyi, büyük ölçekli veri alımını, kapalı döngü veri toplamayı, otonom sistem geliştirmeyi, filo operasyonunu ve araç işletim yazılımını birleştiriyor. Applied, araçlarının gerçek dünya sensör verilerini eğitim, simülasyon ve değerlendirme için küratörlü segmentlere dönüştürdüğünü ve sürekli metriklerin bir sonraki geliştirme döngüsünü beslediğini söylüyor. Şirketin değeri, gerçek dünya gereksinimlerini yapılandırılmış test sistemlerine dönüştürmesinde yatıyor: senaryo kütüphaneleri, çeşitli çevresel ve sensör koşulları, paralel simülasyon ve sürekli entegrasyona bağlı değerlendirme.
İzlenmesi gereken soru, otonom hareketlilikteki gücün, davranışın dil talimatlarına, temas dinamiklerine ve uzun vadeli etkileşimlere bağlı olduğu ve başarısızlıkların yalnızca navigasyon yerine el becerisi, kuvvet ve görev yorumlamayı içerdiği manipülasyon ve insansı robotiğe eşit derecede iyi aktarılıp aktarılmayacağı.
Scale AI: Robotik İçin Veri Fabrikası
Scale AI, başka bir temel katmanı temsil ediyor: ham fiziksel etkileşimleri kullanılabilir eğitim verilerine dönüştürmek için gereken sistem.
Robotik verileri, metin veya görüntüler gibi internetten toplanamaz. Yörüngeler, fiziksel sistemler veya insan gösterimleri yoluyla, her seferinde bir etkileşim olarak üretilmeli, ardından senkronize edilmeli, kalibre edilmeli, temizlenmeli, açıklanmalı ve değerlendirilmelidir. Scale, itibarını bu süreçleri otonom araçlar ve sınır yapay zeka modelleri için endüstriyelleştirerek kazandı ve şimdi aynı yaklaşımı fiziksel yapay zekaya genişletiyor.
Platformu, merkezi veri fabrikalarını, dağıtılmış insan toplayıcıları, gerçek robot sistemleri ve robotsuz benmerkezci toplamayı birleştiriyor; çok modlu açıklama ve dahili politika ince ayarı, bir veri kümesinin ölçülebilir model iyileştirmeleri ürettiğini doğrulamayı amaçlıyor. Şirket, ağının günde 1.000 saatten fazla gösterim verisi topladığını söylüyor; 2025 yılı boyunca 150.000 saatten fazla fiziksel yapay zeka verisi teslim ettiğini ve Generalist AI ile Physical Intelligence dahil olmak üzere kamuya açık adlandırılmış ortaklarla 10 robotik müşterisi eklediğini bildirdi. Bu, Scale'i yalnızca bir etiketleme sağlayıcısından daha fazlası yapıyor: görevleri belirlemek, katkıda bulunanları yönetmek, kaliteyi sağlamak ve veri kümelerini aşağı akış politikalarına karşı doğrulamak için operasyonel sistemi inşa ediyor.
İzlenmesi gereken soru, Scale'in otonom sürüş ve üretken yapay zekada inşa ettiği ölçek avantajını robotikte tekrarlayıp tekrarlayamayacağı. Robot verileri, gövdeler, sensörler, kontrol frekansları ve dağıtım ortamları arasında parçalanmış durumda; bu farklılıkları, modellerin ihtiyaç duyduğu bilgileri kaldırmadan endüstriyelleştirmek, merkezi zorluğu olacak.
Hugging Face LeRobot: Açık Kaynak Koordinasyon Katmanı
LeRobot bağımsız bir şirket değil, ancak fiziksel yapay zekanın tamamen tescilli platformların içinde bırakmayı göze alamayacağı bir katmanı temsil ediyor.
Büyük model döneminde, açık kaynak çerçeveler, model depoları, standartlaştırılmış formatlar ve paylaşılan veri kümeleri, deney maliyetini önemli ölçüde düşürdü. Robotik, benzer bir kamu malına ihtiyaç duyuyor, özellikle de birçok laboratuvar ve girişimin kendi uçtan uca veri ve eğitim altyapısını kuramadığı göz önüne alındığında.
Hugging Face, LeRobot'u gerçek dünya robotiğine yönelik, taklit öğrenme ve pekiştirmeli öğrenmeye odaklanan açık kaynak bir model, veri kümesi ve araç koleksiyonu olarak tanımlıyor. Ekosistemi, önceden eğitilmiş politikaları, insan tarafından toplanmış gösterimleri, simüle edilmiş ortamları, robot entegrasyonlarını ve veri kaydetme, politikaları eğitme, değerlendirme ve bunları donanıma dağıtma araçlarını içeriyor.
Önemi özellikle veri katmanında görülüyor. LeRobotDataset v3.0, duyusal-motor zaman serileri, eylemler, çok kameralı video, görev meta verileri, indeksleme, görselleştirme ve Hub yerel akışı dahil olmak üzere çok modlu robot öğrenme verileri için standartlaştırılmış bir format sundu; her laboratuvarı kendi depolama ve erişim sistemini icat etmeye zorlamadan çok sayıda bölüm içeren veri kümelerini desteklemek için yeniden tasarlandı. Sürüm 0.6.0, birleşik bir değerlendirme komutu, ek simülasyon kıyaslamaları, ödül modeli arayüzleri, insanın döngüde olduğu düzeltmeler ve yeni görüş-dil-eylem ve dünya modeli politikaları ekledi.
Giderek diğer fiziksel yapay zeka platformları için bir entegrasyon noktası haline geliyor: NVIDIA'nın GR00T modelleri ve Isaac Lab-Arena ortamları, LeRobot iş akışları aracılığıyla kullanılabiliyor ve geliştiricilerin ortak veri kümesi, simülasyon ve donanım arayüzleri aracılığıyla farklı politikaları eğitmesine ve değerlendirmesine olanak tanıyor.
Bu nedenle LeRobot'un stratejik rolü, örnek kod sağlamaktan daha büyük. Robot veri kümelerinin, modellerin, donanım arayüzlerinin, simülasyon ortamlarının, eğitim tariflerinin ve kıyaslamaların taşınabilir hale geldiği, fiziksel yapay zekanın izole ekosistemlere parçalanmasını önleyen bir koordinasyon katmanı haline gelebilir: robot başına bir format, laboratuvar başına bir veri kümesi uygulaması, model şirketi başına bir değerlendirme hattı.
İzlenmesi gereken soru, LeRobot'un erişilebilirliğini korurken daha büyük veri kümeleri, daha karmaşık gövdeler ve üretim odaklı iş akışları için yeterince güvenilir hale gelip gelemeyeceği. Açık kaynak koordinasyonu güçlüdür, ancak paylaşılan altyapı aynı zamanda dayanıklı yönetişim, geriye dönük uyumluluk ve uzun vadeli bakım gerektirir.
Lightwheel: Robotlar İçin Sürekli Öğrenme Altyapısı
Lightwheel, daha ileri bir katmanı temsil ediyor: robot öğrenimini tek seferlik bir hattan sürekli bir döngüye dönüştürmek için gereken altyapı.
Bu ihtiyaç iki zor probleme dayanıyor. Robotların, otonom araçlar gibi sürekli eğitim verisi üreten bir filosu yok ve fiziksel etkileşimin internet ölçeğinde bir arşivi de yok; neredeyse her gösterim, insanlar tarafından, her seferinde bir etkileşim olarak üretiliyor. Değerlendirme de aynı derecede zor: gerçek dünya denemeleri yavaş ve emek yoğun, model evrimine ayak uyduramıyor, oysa robot öğreniminin ölçeklenebilir, düşük maliyetli ve senaryo kapsamında çeşitli değerlendirmeye ihtiyacı var.
Bu nedenle robot öğreniminin ihtiyaç duyduğu döngü hiçbir zaman oluşmuyor: test veya dağıtımdaki başarısızlıklar, bir sonraki adımda neyin toplanacağını veya simüle edileceğini nadiren değiştiriyor ve yetenek birikmiyor. Fiziksel yapay zeka eğitimi bugün açık döngüde çalışıyor ve bunu kapatmak, sürekli öğrenme için inşa edilmiş bir sistem gerektiriyor: veri, simülasyon, değerlendirme ve dağıtımın ayrı aşamalarda çalışmak yerine birbirini beslediği bir sistem.
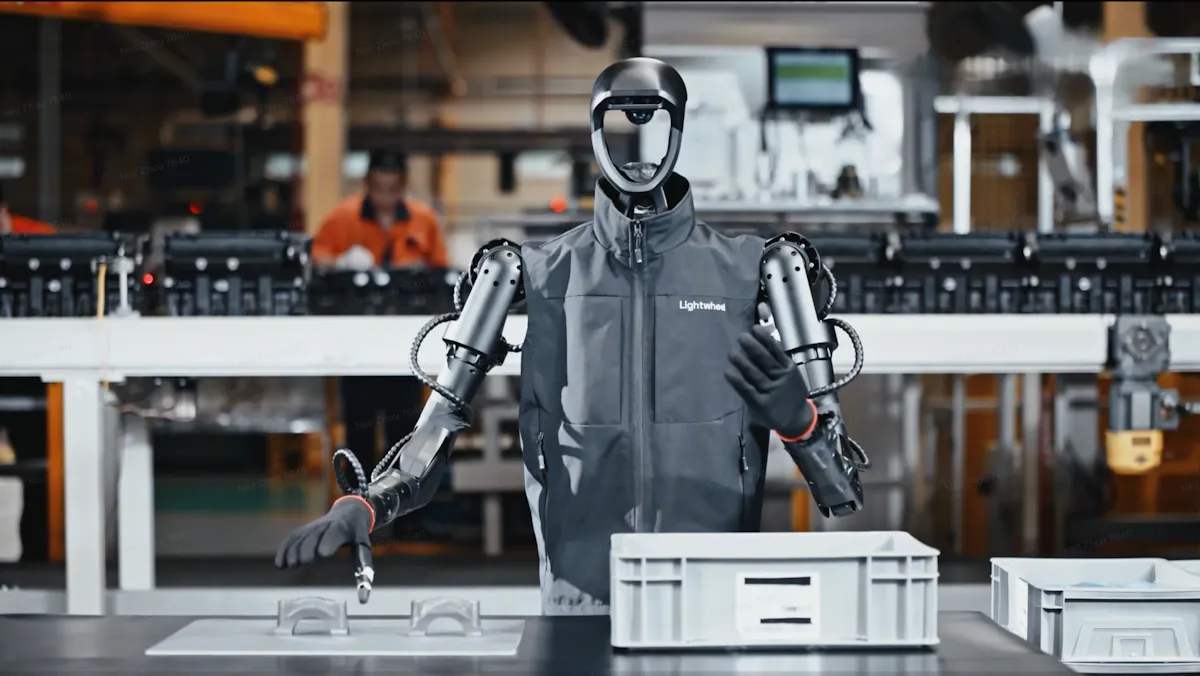
Lightwheel bu sistemi inşa ediyor: simülasyonun fiziksel denemelerin yapamayacağı işi yaptığı kapalı bir Real2Sim2Real döngüsü.


