11 Ekim'de Perseverance gezgini yaptığı bir sürüşle Mars'taki toplam kat ettiği mesafeyi 28,10 mil yani 45,22 kilometreye çıkardı. Bu, Mars gezginleri için yeni bir rekor ve büyük ölçüde Perseverance'ın öncülerinden çok daha fazla otonomiyle sürülebilmeye dayanıyor. Son beş yılda Perseverance'ın otonomi yazılımı sürekli geliştirildi. Rekorun nasıl kırıldığı ve gezginin geleceği hakkında daha fazla bilgi edinmek için NASA Jet Propulsion Laboratory'de Perseverance Robotic Operations Başkan Yardımcısı olan ve Spirit, Opportunity, Curiosity ve Perseverance Mars gezginleri için kendi kendini süren yazılımı tasarlayıp geliştiren Mark Maimone ile konuştuk.
Perseverance'dan önce sözü, önceki rekor sahibine bırakalım. Opportunity, Ocak 2004'te 3 aylık bir görev için Mars'a indi ve destansı yolculuğunu 15 yıl sonra Şubat 2019'da sonlandırdı. Bu NASA videosu Opportunity'nin tüm görevini dört dakikaya sıkıştırıyor ve bu küçük gezginin 15 yıllık Mars yaşamı boyunca yaptığı bilimsel çalışmalarla birlikte kat ettiği inanılmaz mesafenin dokunaklı bir hissini veriyor.
Opportunity, Perseverance Vadisi'nde, uygun bir şekilde, gezegen ölçeğinde bir toz fırtınasının yolunu kesene kadar 45,16 kilometre yol kat etti.
18 Şubat 2021'de Perseverance, göbeğinin altında Ingenuity helikopteriyle birlikte Kızıl Gezegen'de NASA'nın Curiosity gezginiyle buluştu. Curiosity ve Perseverance, Opportunity'nin güneş panellerini radyoizotop termoelektrik jeneratör lehine bıraktı. Curiosity 2012'den beri Mars'ta aktif.
Curiosity'nin neredeyse 10 yıllık bir başlangıç avantajına rağmen Perseverance, Opportunity'nin rekorunu ilk kıran gezgin oldu. Perseverance'ın Opportunity'yi geçmesinin birkaç nedeni var; bunlardan biri güçlendirilmiş tekerlekler, ancak en büyük katkı Perseverance'ın otonomi için inşa edilmiş olması.
JPL'nin 225 milyon kilometre uzaktan bir Mars gezginini çarpmadan kendi kendine nasıl sürdürdüğünü anlamak için IEEE Spectrum, NASA Jet Propulsion Laboratory'de Perseverance Robotic Operations Başkan Yardımcısı Mark Maimone ile konuştu.
Bu animasyon, görevdeki 1.709'uncu Mars günü ya da sol olan 10 Aralık 2025'te Jezero Krateri kenarı boyunca 807 fit yani 246 metre uzunluğundaki bir sürüş sırasında Perseverance'ın bakış açısını gösteriyor. İki saat 35 dakikada kaydedilen 53 Navigasyon Kamerası Navcam görüntü çifti, gezginin yönelim, tekerlek hızı ve direksiyon açısı verileriyle birlikte Perseverance'ın Atalet Ölçüm Birimi verileriyle birleştirilip 3 boyutlu sanal bir ortama yerleştirildi. Sonuç, sürüş ilerlemesinin yaklaşık her 4 inç yani 0,1 metre ilerlemesinde sanal kareler eklenmiş bu yeniden yapılandırma oldu.
Mars'ta gezgin otonomisinden bahsedelim. Perseverance'dan önce bile gezginler kendi kendilerine sürüyordu, değil mi?
Mark Maimone: Evet! Sojourner 1997'de erken bir tür otonom davranışa sahipti; algılama için yüzeye yansıtılan dört lazer şeridi kullandı ve önündeki arazideki 20 noktanın yüksekliğini ölçmek için bunları kullandı. Büyük engellerin etrafından dolaşabiliyor ya da iki şey arasında iğne deliğinden geçebiliyordu. CPU'su bir megahertz'den az olmasına rağmen gerçek bir otonomi sistemiydi ve bu çok etkileyici.
Spirit ve Opportunity ile bu gezginler için otonomiyi ben geliştirdim. Her sürüşte 256 x 256 piksel stereo çiftleri kullanarak arazinin geometrisini haritalayıp ileride güvenli bir rota buluyorlardı. Spirit aslında zamanının yüzde 23'ünde kendi kendine sürdü, bu beni şaşırttı çünkü bu modda çok daha yavaş ilerliyordu. Ancak otonomi kullanmak Spirit'in aksi halde olabileceğinden yüzde 50 daha hızlı seyahat etmesine yardımcı oldu. Opportunity ve Curiosity her ikisi de otonom sürüşü yaklaşık yüzde 5 oranında kullandı. Perseverance, ek görüntü işleme işlemlerini hızlandırmak için FPGA'lı ikinci bir işlemci içeren geliştirilmiş otonomi sistemiyle yüzde 90 oranında kendi kendine süren ilk Mars gezgini.
Perseverance'ın ilk kez kendi kendine sürmesine izin vermek nasıldı?
Maimone: Perseverance, Mars gezgini otonomisi üzerinde on yıllardır süren çalışmanın doruk noktası. Perseverance'ın AutoNav sistemini kullanarak saatte 120 metreye kadar neredeyse tam hızda kendi kendine sürmesini görmek inanılmazdı.
Perseverance'ın tehlike önleme ve navigasyon kameraları tarafından alınan bu iki görüntü, Mars'taki ilk AutoNav sürüşünde gezginin bir kaya yığınına çarpmadan önce otonom olarak durduğu sol görüntüyü ve ikinci AutoNav sürüşünde gezginin bir kayadan başarıyla kaçındığı sağ görüntüyü gösteriyor.
Bu süreçte insanlar nerede?
Maimone: Nereye gidileceği planı bilim ekibi tarafından belirleniyor ve ardından mühendislik tarafında stratejik rota planlama ekibi, yörüngeden alınan daha düşük çözünürlüklü haritalara dayanarak arazinin gezgin için nasıl görüneceğini tahmin ederek o hedefe ulaşmak için bir yol geliştiriyor. Her gün taktik operasyon ekibi, stratejik genel rotayı o günün bilim hedefleriyle birleştirerek gezginin izleyeceği gerçek rotayı seçiyor.
Uzun vadeli planlamayı insanların yapmaya devam etmesini istiyoruz çünkü bu zaman kaybını önlüyor. Örneğin, kesişen dalgalar ya da sırtlar olan kumlu alanları gördüğümüzde, sadece tek yönde üflenen dalgacıklar değil, birden fazla yönde giden çapraz dalgacıklar görüyoruz; gezginin bu tür araziye battığını öğrendik, bu yüzden gezgine bu alanlardan uzak durmasını söylüyoruz. Yerleşik otonomi sadece arazi şeklini ölçüyor, arazi türünü ölçmüyor, bu yüzden bu konum tabanlı açıklamalarından faydalanıyor.
Yörüngeden alınan görüntülerle gezgin tarafından alınan görüntüler arasında korelasyon kurma ve farklı arazi türlerinin sürüşü nasıl etkilediğini anlama konusunda artık yılların deneyimine sahibiz. Mars'taki mevcut yörünge araçlarıyla bazen yörüngesel görüntülerde 25 cm çözünürlük elde ediyoruz. Bu hâlâ tüm engelleri görmek için yeterli değil; bir kaya, bir veya iki pikselden daha büyük bir ölçekte pek görünmeyebilir ve fark edilmesi çok zor olabilir. Bu yüzden gezginde otonomiye sahip olmak istiyorsunuz, ancak ona üst düzeyde verebileceğimiz yardım ne kadar büyük olursa, hedeflerimize o kadar hızlı ulaşır ve daha az potansiyel gecikme yaşarız.
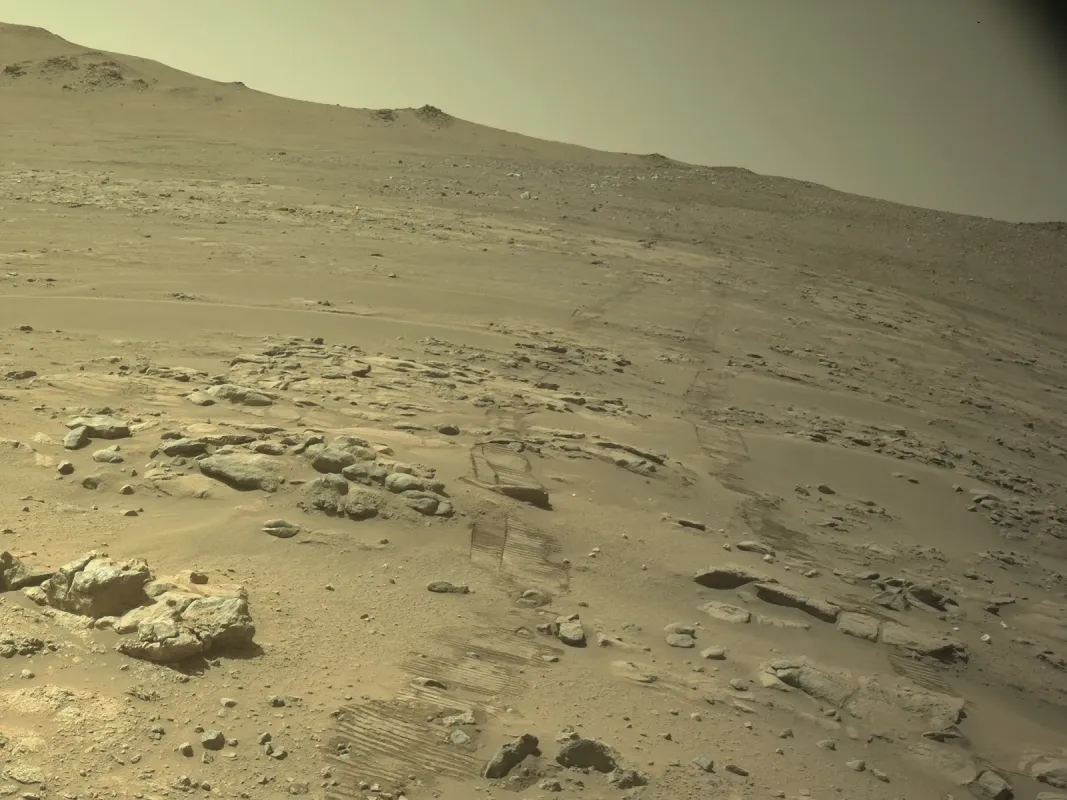
Bu yörünge görünümü, Perseverance'ın otonom olarak gezineyemediği karmaşık bir Mars arazisi bölgesini gösteriyor. Mavi çizgi insan planlayıcıların tahmin ettiği yolu, beyaz çizgi ise gezginin aldığı yolu gösteriyor. Ek görüntü, Perseverance'ın tehlike önleme kamerasından alınan kayalık, kumlu ve eğimli araziyi gösteriyor.
Perseverance'daki otonomi sistemi başarısız olduğunda ne olur?
Maimone: Daha karmaşık arazide daha önce karşılaşmadığımız yeni araziyle başa çıkmak için şeyleri ayarladık ve yeni yazılım yazdık; yaklaşık iki ay boyunca otonomiyi hiç kullanmadık. Bu değişikliklerden bazıları nispeten hızlıydı, bazıları ise aylar süren çalışmayı gerektirdi. Örneğin bir parametre, robotun tırmanmasına izin verilen maksimum eğim miktarıdır, çünkü dik eğimlerde gezginin yanlara kayma riski vardır.
Jezero Krateri'ne çok düz bir yere indik ve ilk üç yıl boyunca sürüşlerimizin çoğu 14 derecelik eğimden daha azdı. Sonunda kraterden ayrılmaya karar verdiğimizde daha yüksek eğimler ve daha fazla kaya yoğunluğuna sahip diğer arazilerle karşılaşmaya başladık ve kazandığımız deneyim, gezginin daha zorlu arazilerde, eğimi 24 dereceye kadar olan arazilerde ilerlemesine izin verecek şekilde parametreleri yeniden ayarlamamıza olanak tanıdı.
Mars gezgini otonomisi yapay zekâ çağında
Geçen yılın sonlarında Anthropic'in Claude yapay zekâsına Perseverance için 400 metre uzunluğunda bir sürüş planlamasına izin verdiniz. Nasıl gitti?
Maimone: Yapay zekâya yörünge görüntülerini incelemesini ve bizim için bir yol seçmesini söyledik ve bu, günün gezgin planlama operasyonlarının başlangıç noktası oldu. Genellikle bu başlangıç yolu insan gezgin planlayıcı ekibinden gelir, ancak bu durumda yapay zekâ tarafından oluşturuldu. İnsanlar hâlâ döngüdeydi; ekip bunu gözden geçirdi ve birkaç ayarlama yaptı. Yapay zekâ, sıfırdan bir tane seçmekten çok daha kolay olan bir yolun doğrulanmasına izin verdiği için hızlı ilerleme kaydetmemize olanak tanıyan sağlam bir başlangıç noktası verdi.
Perseverance Mars gezgini 23 Temmuz 2024'te bu selfie'yi çekti. Selfie, gezginin robotik kolunun ucundaki WATSON Geniş Açı Topografik Sensör Operasyon ve Mühendislik kamerası tarafından alınan 62 görüntüden oluşuyor.
İnsanların gezgin operasyonlarının gerekli bir parçası olarak kalacağını düşünüyor musunuz, yoksa gelecek nesil Mars gezginlerinin haftalarca insan yardımı olmadan çalışmasını mı görüyorsunuz?
Maimone: Çok uzun mesafelerde otonom olarak sürmemizi engelleyen şeylerden biri, sürerken gezginin konumunda belirsizlik biriktirmesi. Belirsizlik büyüdükçe, insan gezgin planlayıcıların potansiyel olarak tehlikeli olarak tanımladığı, 'kaçınma bölgeleri' olarak adlandırılan alanlardan daha uzak durmamız gerekiyor. Bazı durumlarda belirsizlik o kadar yüksek olur ki gezgin güvenli bir yol planlayamaz, çünkü kaçınma bölgeleri gezginin belirsizliğiyle büyür ve çok büyük olur.
Perseverance'a eklediğimiz yeni bir yetenek olan Mars Global Konumlandırmamız var. Belirsizliğimizi azaltabilen bu yeni teknolojiyle, haritalarımıza ve kaçınma bölgelerimize dayalı olarak güvenli bir şekilde sürüş yapacak kaynaklarımız olduğu sürece teorik olarak ne kadar süre gidebileceğimiz konusunda yeteneğe sahibiz.
Ama bir görevi haftalarca yürütmek için sadece uzun mesafeler sürmekle kalmayıp aynı zamanda bilimsel operasyonları da otonom olarak yürütmeniz gerekiyor. İnsanlar burada, gezginde yerleşik görüntü işleme yaparak dışarıda ne olduğunu daha iyi anlamak ve aletlerin dikkatini nereye odaklayacağını belirlemek için bilimsel operasyonları otomatikleştirme üzerinde de çalışıyor. Uzun süreli otonom operasyonları destekleyebileceğimiz noktaya geldiğimizi düşünüyorum. Bu yavaş bir evrim oldu, ancak şimdi harika yeteneklere ve bunun iyi çalışması için neler gerektiğini iyi bir şekilde anlıyoruz.
Tüm bu Mars gezginleriyle, hatta sıkışan bir gezginle bile ilgilenmiş biri olarak, Perseverance'ı otonom olarak çalışmaya temel olarak güveniyor musunuz?
Maimone: Evet. Yazılımı biz inşa ettik, test ettik, milyonlarca simülasyon çalıştırdık ve birçok farklı test ortamında saha çalışmaları yaptık. Bizi henüz yanlış yönlendirmemişti. Daha büyük rekorlar kırmayı sabırsızlıkla bekliyoruz.