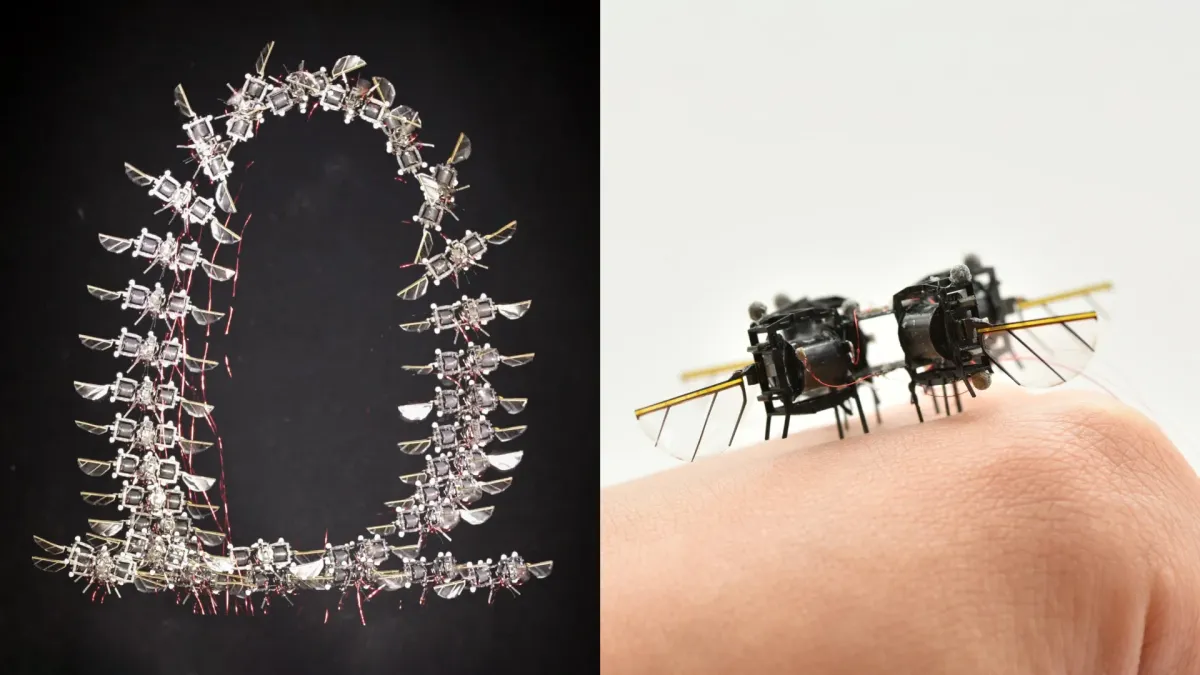

MIT’in yapay zekâ destekli minik uçan robotu artık neredeyse bir böcek gibi hareket edebiliyor, hızlı dönüşler yapabiliyor ve sadece 11 saniyede 10 takla atabiliyor.
Massachusetts Institute of Technology
Yeni bir yapay zekâ kontrol sistemi, MIT’in minik uçan robotunun böcek benzeri çeviklikle hareket etmesini sağlıyor, hızını yaklaşık yüzde 450 artırıyor ve 11 saniyede 10 takla atmasına olanak tanıyor. Teknoloji, gelecekte minyatür robotların deprem enkazını araması ve geleneksel dronların ulaşamadığı tehlikeli alanlarda gezinmesi için kullanılabilecek.
Minik uçan robotlar bir gün kurtarıcıların deprem sonrası yıkılmış binaların altında mahsur kalan insanları aramasına yardımcı olabilir. Küçük boyutları sayesinde bu robotik böcekler, daha büyük dronların giremediği dar alanlardan geçebilir ve duvarlardan, enkazdan ile düşen cisimlerden kaçınabilir.
Buna rağmen son zamana kadar havadan çalışan mikrorobotlar, kendilerinden ilham aldıkları böcekler kadar çevik değildi. Genellikle yavaş hareket ediyor ve nispeten basit uçuş yollarını takip ediyorlardı.
MIT’teki araştırmacılar şimdi böcek ölçeğinde bir uçan robota çok daha fazla hız ve çeviklik kazandıran yeni bir yaklaşım gösterdi. Ekip, robotik böceğin tekrarlı vücut taklaları da dahil olmak üzere zorlu hava manevraları yapmasına izin veren yapay zekâ tabanlı bir denetleyici geliştirdi.
Performans ile hesaplama verimliliği arasında denge kurmak üzere tasarlanan iki parçalı kontrol sistemi kullanılarak, araştırmacılar robotun hızını önceki en iyi sonuçlarına kıyasla yaklaşık yüzde 450 ve ivmesini yaklaşık yüzde 250 artırdı.
Robot, rüzgâr kaynaklı bozulmaların planlanan yolundan uzaklaştırmaya çalışmasına rağmen 11 saniyede 10 ardışık takla atacak kadar çevikti.
“Bu robotları geleneksel quadcopter robotların uçmakta zorlanacağı ancak böceklerin gezinebileceği senaryolarda kullanmak istiyoruz. Şimdi biyolojik ilhamlı kontrol çerçevesiyle robotumuzun uçuş performansı hız, ivme ve eğim açısı açısından böceklerle karşılaştırılabilir. Bu, o gelecek hedefe doğru oldukça heyecan verici bir adım,” diyor Elektrik Mühendisliği ve Bilgisayar Bilimleri Bölümü’nde yardımcı doçent, Araştırma Laboratuvarı of Electronics bünyesindeki Soft and Micro Robotics Laboratory’nin başı Kevin Chen. Chen, robot hakkındaki makalenin eş kıdemli yazarı.
Makaledeki diğer yazarlar arasında eş baş yazarlar EECS MIT lisansüstü öğrencisi Yi-Hsuan Hsiao; Andrea Tagliabue PhD ’24; ve Havacılık ve Uzay Bilimleri Bölümü’nde lisansüstü öğrenci Owen Matteson; ayrıca EECS lisansüstü öğrencisi Suhan Kim; Tong Zhao MEng ’23; ve eş kıdemli yazar Jonathan P. How, Havacılık ve Uzay Bilimleri Bölümü’nde Ford Mühendislik Profesörü ve Laboratory for Information and Decision Systems’ta baş araştırmacı yer alıyor. Araştırma Science Advances dergisinde yayımlandı.
Yapay Zekâ Robota Daha Akıllı Bir Uçuş Denetleyicisi Veriyor
Chen’in grubu beş yıldan fazla süredir robotik böcekler geliştiriyor.
Ekip yakın zamanda mikro kaset boyutunda ve bir ataş başından daha hafif olan minik robotlarının daha dayanıklı bir versiyonunu oluşturdu. Bu yeni tasarım, daha çevik uçuşu destekleyen daha büyük çırpınan kanatlara sahip. Kanatlar, son derece hızlı kanat çırpışmaları üretecek kadar hızlı kasılan yumuşak yapay kaslarla çalıştırılıyor.
Fiziksel tasarım iyileşmişti ancak robotun denetleyicisi hâlâ büyük bir sınırlamayı oluşturuyordu. Bu denetleyici robotun “beyni” olarak görev yapıyor, robotun nerede olduğunu belirliyor ve nasıl hareket etmesi gerektiğine karar veriyor. Daha önceki sürümlerde bir insan denetleyiciyi elle ayarlamak zorunda kalıyordu.
Robotun gerçek bir böcek kadar hızlı ve agresif uçabilmesi için araştırmacıların belirsizliği yönetebilen ve karmaşık kontrol problemlerini hızla çözebilen bir sisteme ihtiyacı vardı.
Bunu yapabilecek kadar güçlü bir denetleyici normalde gerçek zamanlı çalışmak için çok fazla hesaplama gerektirirdi, özellikle de bu kadar hafif bir uçan makinenin aerodinamiği son derece karmaşık olduğu için.
Bu sorunu çözmek için Chen’in grubu How’un ekibiyle iş birliği yaparak iki aşamalı yapay zekâ destekli bir kontrol sistemi geliştirdi. Tasarım, zorlu yüksek hızlı manevralar için gereken sağlamlığı, gerçek zamanlı çalışmaya yetecek hesaplama verimliliğiyle birleştiriyor.
“Donanım gelişmeleri denetleyiciyi itti, böylece yazılım tarafında daha fazlasını yapabildik, ancak aynı zamanda denetleyici geliştikçe donanımda daha fazlasını yapabildiler. Kevin’in ekibi yeni yetenekler gösterdiğinde, biz bunların kullanılabileceğini gösteriyoruz,” diyor How.
Küçük Bir Robotu Zorlu Manevralar Planlamayı Öğretmek
Sistemin ilk kısmı model öngörücü denetleyici olarak bilinen bir yöntem kullanıyor. Bu tür bir denetleyici dinamik matematiksel bir modele dayanarak robotun nasıl davranacağını tahmin ediyor ve istenen uçuş yolunu güvenli şekilde takip etmek için en iyi eylem dizisini belirliyor.
Bu yöntem önemli ölçüde hesaplama gücü gerektirse de hava taklaları, keskin dönüşler ve gövde açısında agresif değişiklikler gibi zorlu hareketleri planlayabiliyor. Planlayıcı ayrıca robotun üretebileceği kuvvet ve tork miktarıyla ilgili sınırları da dikkate alıyor, böylece kaza riskine yol açabilecek hareketlerden kaçınmasını sağlıyor.
Tekrarlı taklalar özellikle zorlu. Bir takla üstüne bir takla atabilmek için robot, her yeni taklaya uygun koşullarda başlaması için tam doğru şekilde yavaşlamalı.
“Küçük hatalar sızarsa ve o küçük hatalarla taklayı 10 kez tekrarlamaya çalışırsanız robot sadece düşer. Sağlam uçuş kontrolüne ihtiyacımız var,” diyor How.
Araştırmacılar daha sonra bu uzman planlayıcıyı taklit öğrenme adı verilen bir süreçle derin öğrenme modeline dayalı bir “politika” eğitmek için kullandılar. Politika, robotun gerçek zamanlı karar verme sistemi olarak görev yapıyor ve nasıl ve nereye uçması gerektiğini belirliyor.
Esasen taklit öğrenme, ekibin daha hesaplama açısından talepkar denetleyicinin davranışını gerçek zamanlı uçuş için yeterince hızlı çalışabilen daha hızlı bir yapay zekâ modelinde yakalamasına olanak tanıyor.
En büyük zorluklardan biri, gereksiz derecede büyük bir veri kümesi oluşturmadan agresif manevraları ele almayı öğrenmek için politikanın eğitilebilmesi için yeterli kullanışlı eğitim verisini üretmekti.
“Sağlam eğitim yöntemi bu tekniğin gizli sosu,” diye açıklıyor How.
Uçuş sırasında yapay zekâ tabanlı politika robotun konumuna dair bilgiler alıyor ve bunu itme kuvveti ve torklar gibi faktörleri kontrol eden gerçek zamanlı komutlara dönüştürüyor.
Böcek Gibi Hız ve Çeviklik
Deneyler iki aşamalı kontrol sisteminin robotun performansını dramatik şekilde iyileştirdiğini gösterdi. Böcek ölçeğindeki makine yüzde 447 daha hızlı uçtu ve ivmesinde yüzde 255 artış sağladı.
Ayrıca planlanan uçuş yolundan yaklaşık 4 ila 5 santimetre içinde kalarak sadece 11 saniyede 10 takla tamamladı.
“Bu çalışma, geleneksel olarak hızda sınırlı kalan yumuşak ve mikrorobotların gelişmiş kontrol algoritmalarından yararlanarak doğal böcekler ve daha büyük robotlarla karşılaştırılabilir çeviklik elde edebileceğini gösteriyor ve çok modlu lokomasyon için yeni fırsatlar açıyor,” diyor Hsiao.
Ekip ayrıca saccade olarak bilinen bir hareketi de gösterdi. Böceklerde bu, gövdenin keskin şekilde eğilmesi, hızla yeni bir konuma hareket edilmesi ve ardından durmak için zıt yönde eğilmesidir. Bu hızlı hızlanma ve frenleme, böceklerin konumlarını belirlemelerine ve net görüşlerini korumalarına yardımcı olabilir.
“Bu biyomimetik uçuş davranışı, gelecekte robotun üzerine kamera ve sensörler yerleştirmeye başladığımızda bize yardımcı olabilir,” diyor Chen.
Özerk Uçan Mikrorobotlara Doğru
Gelecek araştırmalar için önemli bir hedef, mikrorobotlara gövde kameraları ve sensörler takmak. Bu, onların sofistike bir harici hareket yakalama sistemine bağımlı kalmadan açık havada uçmalarını sağlayabilir.
Ekip ayrıca gövde sensörlerinin robot gruplarının birbirine çarpmaktan kaçınmasına ve gezinirken hareketlerini koordine etmesine yardımcı olup olmayacağını araştırmayı planlıyor.
“Mikro-robotik topluluğu için bu makalenin, yüksek performanslı ve aynı zamanda verimli yeni bir kontrol mimarisi geliştirebileceğimizi göstererek paradigma değişikliğine işaret etmesini umuyorum,” diyor Chen.
Bu araştırma kısmen National Science Foundation, Office of Naval Research, Air Force Office of Scientific Research, MathWorks ve Zakhartchenko Fellowship tarafından finanse edildi.