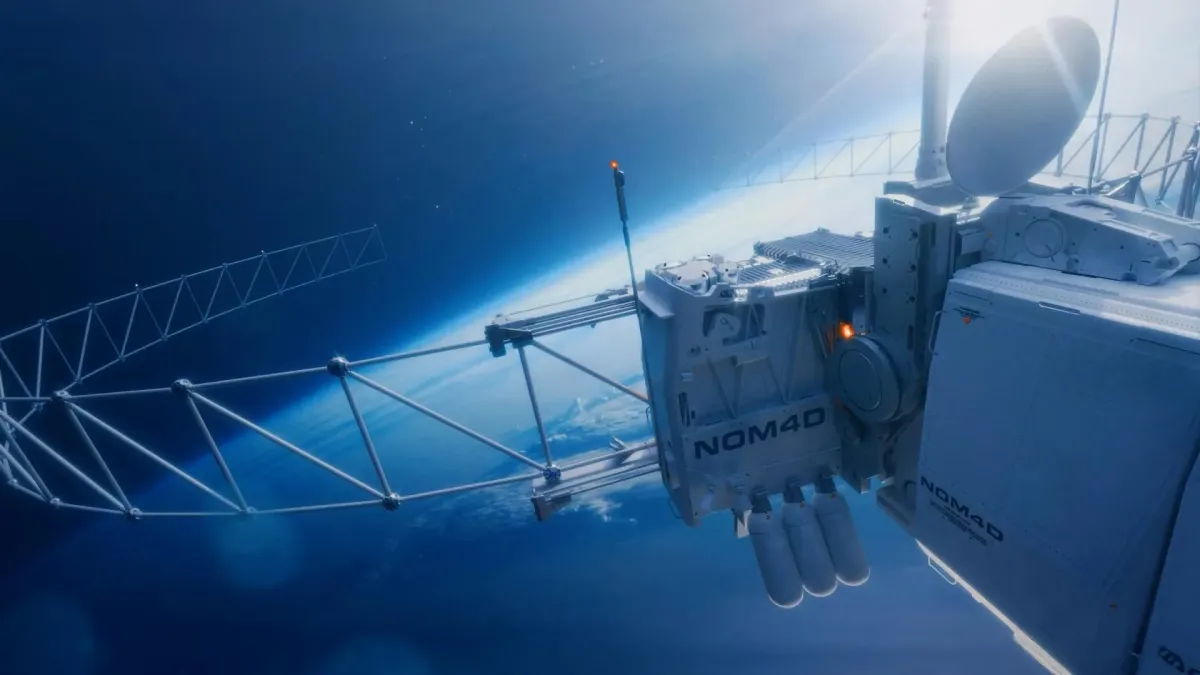
Uzayda ilk kez bir robot, özerk olarak bir yapının parçasını inşa etti. Bu gelişme, uzay keşiflerinin temelden değişebileceğini gösteriyor. Teknoloji ileride bilim insanlarının roketlerin boyut sınırlarının çok ötesinde yörüngede dev teleskoplar, haberleşme antenleri ve güneş enerjisi istasyonları kurmasına olanak tanıyabilir.
Uzayda ilk kez bir robot, astronotlar olmadan bir yapının parçasını başarıyla bir araya getirdi. Bu, büyük uzay araçları ve bilimsel aletlerin nasıl inşa edileceği konusunda dramatik bir değişimi gösteriyor.
Robotik sistem, California Institute of Technology yani Caltech araştırmacıları tarafından geliştirildi ve Defense Advanced Research Projects Agency yani DARPA tarafından finanse edildi. Sistem, DARPA'nın Novel Orbital and Moon Manufacturing, Materials, and Mass-efficient Design yani NOM4D programının bir parçası. Program, devasa yapıları doğrudan uzayda üretmek ve birleştirmek için yollar araştırıyor.
Astronotların tek tek parçaları birleştirmesine güvenmek yerine robot, otomatik bir kol kullanarak yapısal tüpleri ve bağlantı mafsallarını yakınlardaki depolama dağıtıcılarından alıyor. Ardından bu bileşenleri, daha büyük bir destek iskeleti olan kafes oluşturan tekrarlayan bölümler halinde birleştiriyor.
"Bu, uzayda özerk olarak inşa edilen ilk yapı," diyor Sergio Pellegrino. Pellegrino, Caltech'te Havacılık ve İnşaat Mühendisliği alanında Joyce ve Krent Kresa Profesörü, Lynn Booth ve Kent Kresa Havacılık Liderlik Bölümü Başkanı, havacılık için icra memuru ve Caltech'in NASA için yönettiği JPL'de kıdemli araştırma bilim insanı.
Astra deneyi, Caltech'in Özerk Uzayda Gerilimli Yansıtıcı Montajı yani Autonomous In-Space Tensioned Reflector Assembly ASTRA gösterimini yönetiyor. Robotik sistem, yörüngede altı ay boyunca 1,4 metre çapında bir yansıtıcı anten inşa etmeye çalıştı. Tasarımı, kompozit fiber tüpler, alüminyum bağlantılar ve uzay araçlarında yaygın olarak kullanılan dayanıklı bir polimer film olan Kapton'dan yapılmış hafif bir yansıtıcı yüzey birleştiriyor.
DARPA, montaj sürecini sofistike K'Nex veya Tinkertoy inşaat oyuncaklarıyla inşa etmeye benzetiyor. Ancak bir robotun aynı görevleri uzayın sert ortamında güvenilir şekilde yapması çok daha büyük bir mühendislik zorluğu.
Takım teknik zorluklar ve planlama kısıtlamalarıyla karşılaştı ve antenin tamamını bitiremedi. Yine de robot ilk bölümü başarıyla bir araya getirdi ve bu yöntemin yörüngede çalışabileceğine dair kanıt sağladı. Araştırmacılar, aynı temel yaklaşımın sonunda devasa yansıtıcı yüzeyler taşıyabilecek çok daha büyük iskeletleri destekleyebileceğine inanıyor.
Yörünge deneyi, DARPA'nın araştırma programının üçüncü aşamasını temsil ediyor. İlk iki aşamada Caltech araştırmacıları inşaat konseptini geliştirdi, mühendislik tasarımını çözdü ve Dünya'daki laboratuvar deneylerinde çalışmasını doğruladı. Takım daha sonra uzay donanımını üretmek, test etmek ve Momentus Inc. şirketine teslim etmek için 12 aydan az süreye sahipti. Momentus, yükü barındıran şirket.
"Bu karmaşıklıkta bir yükü bu kadar kısa sürede geliştirmek küçük ekibimiz için büyük bir çaba oldu," diyor Pellegrino. Pellegrino aynı zamanda Dünya yüzeyine kablosuz olarak iletilmek üzere uzayda güneş enerjisi toplamayı amaçlayan Space Solar Power Project'in eş direktörü. "Görevi tamamladıkça, bu gösterimin açtığı yeni araştırma alanlarını düşünmeye başlıyoruz."
Yörüngede büyük yapılar inşa etme yeteneği, astronomi, haberleşme ve uzay tabanlı enerji sistemlerini dönüştürebilir.
Örneğin gelecekteki teleskoplar, daha fazla ışık toplamak ve son derece uzak nesneleri gözlemlemek için devasa yansıtıcı yüzeyler kullanabilir. Benzer yapılar güçlü radyo antenlerini de destekleyebilir ve bilim insanlarının şu anda fırlatılabilenden çok daha büyük haberleşme sistemleri kurmasına izin verebilir.
En büyük engellerden biri roketin fırlatma sırasında yükü çevreleyen koruyucu bölmesi olan gövdesindeki sınırlı alan. Ne kadar iddialı olursa olsun bir uzay aracı tasarımı, bileşenlerinin o sınırlı alana sığması gerekiyor.
Geleneksel olarak mühendisler bu sorunu iki şekilde çözdü. Büyük yapıları yörüngeye ulaştıktan sonra açılabilen kompakt paketlere katlıyorlar ya da ayrı bileşenleri fırlatıp astronotların uzayda birleştirmesini sağlıyorlar. Her iki yaklaşım da bitmiş yapının boyutu ve karmaşıklığı üzerinde pratik sınırlar getiriyor.
Robotik inşaat üçüncü bir olasılık sunuyor. Mühendisler dev bir teleskopu ya da anteni roket içine sığdırmak yerine malzemelerini yörüngeye taşıyıp orada komple sistemi bir araya getirebilir.
DARPA, 2022'de NOM4D'yi kurdu ve programın web sitesine göre teknolojinin sonunda "yörüngede üretim için Dünya'dan ham malzemeleri taşımasını" araştırmayı amaçlıyor.
Caltech'in ASTRA deneyi, inşaat teknolojilerini yörüngede göstermeyi içeren programın üçüncü aşamasına ilerlemeye seçilen iki projeden biri.
Diğer proje, University of Illinois Urbana-Champaign liderliğinde ve Uluslararası Uzay İstasyonu'na bağlı bir modül kullanarak uzayda karbon tüplerini sertleştirme tekniğini araştıracak. Bu, yapısal bileşenlerin her adımını Dünya'da tamamlamadan üretmenin başka bir yolunu sağlayabilir.
"NOM4D'nin amacı uzayda çok büyük yapıları verimli ve ölçeklenebilir şekilde inşa etmeyi mümkün kılmak," diye belirtti NOM4D için DARPA program yöneticisi Andrew Detor yazılı bir açıklamada. "'Çok büyük' derken yüzlerce metre ya da kilometre ölçeğinden bahsediyorum. Bugün ulaşılabilecek hiçbir şey yok."
Bu yapılar sonunda birkaç futbol sahası uzunluğunda olabilir ya da kilometrelerce uzayabilir ve geleneksel uzay araçlarının boyutlarının çok ötesine geçebilir.
ASTRA'nın yolculuğu 30 Mart 2026 tarihinde başladı. SpaceX Transporter-16 görevi, Kaliforniya'daki Vandenberg Uzay Kuvvetleri Üssü'nden o sabah erken saatlerde fırladı.
Robot, Momentus Inc.'in Vigoride 7 yörünge aracı üzerinde seyahat etti. Araç, alçak Dünya yörüngesine 10 ayrı yük taşıdı. ASTRA yaklaşık bir metreküp alan kapladı ve montaj makinesi ile inşaat için gerekli malzemeleri içeren kompakt bir paket.
İçinde çapraz tüpler ve bağlantı mafsalları ile güçlendirilmiş iki önceden birleştirilmiş kafes bölümü vardı. Yük, kalan bölümleri inşa etmek için gerekli parçalarla yüklü robotik bir kol ve motorlu dağıtıcıları da içeriyordu.
Başarılı fırlatma, Dünya'dan izleyen küçük mühendislik ekibi için duygusal bir andı. Şu anda Texas Üniversitesi Austin'de yardımcı doçent olan eski Caltech doktora sonrası araştırmacısı Jaden Suh, ekibinin çalışmasını taşıyan uzay aracını yörüngeye giderken gözyaşlarına boğuldu.
"Çocukken uzay yapılarıyla ilgili süper meraklıydım ve ilgileniyordum. Bu alanda çalışan diğer mühendisler gibi, eşyanızı uzaya göndermek hep hayalimdi," diyor Suh. "Bu projede sıfırdan çalışmaya başlamak için inanılmaz şanslıydım. Birçok orijinal fikrim bu sisteme dahil ve uzaya ulaşmasını görmek inanılmazdı."
ASTRA yörüngeye ulaştıktan sonra araştırmacılar, Vigoride uzay aracı üzerinden yerleşik bilgisayara talimatlar göndererek sistemi çalıştırmaya başladı.
İlk adımlar, fırlatma sırasında bileşenleri sabitleyen mekanizmaların serbest bırakılmasını içeriyordu. Robot daha sonra iki önceden birleştirilmiş kafes bölümünü makineden dışarı uzattı ve yerleşik montaj sistemi ile üçüncü bir bölüm inşa etmeye başladı.
İnşaat komutlarını Dünya'dan üç ekip üyesi yönetti: eski Caltech sistem mühendisi Charles Sommer, Caltech araştırma mühendisi Alan Truong ve lisansüstü öğrenci Tara Venkatadri MS '24.
Robot montaj işlemlerini otomatik olarak gerçekleştirdi, ancak araştırmacılar ilerlemeyi yörüngeden gelen fotoğraflarla izledi. Bir şey yanlış gittiğinde görüntüleri incelediler, talimatlarını ayarladılar ve işlemi tekrar denediler.
Bu aksaklıklar, teknolojinin kontrollü bir laboratuvarın dışında çalışıp çalışamayacağını öğrenmenin önemli bir parçasıydı.
"İşte kanıt konsept testini yaptığınız neden bu. Uzay ortamı ile Dünya'dakinden çok farklılıklar var," diye açıklıyor Suh. "Her zaman küçük sürprizler oluyor."
Yörüngedeki sorunları teşhis etmek için mühendisler, Caltech'te Pellegrino'nun laboratuvarında tutulan ikinci bir ASTRA sistemine güvendi. Bu yedek ünite, uçuş yedeği olarak biliniyor ve araştırmacıların uzaydaki robotta karşılaşılan zorlukları yeniden yaratmasına ve olası çözümler denemesine izin verdi.
"Uzayda bir sorun olduğunu her doğruladığımızda laboratuvara gelip sorunu yerde taklit etmeye çalışıyoruz," diyor Sommer.
İletişim kısıtlamaları sorun gidermeyi özellikle zorlaştırdı. Takım günde yaklaşık yedi ya da sekiz kısa dönemde, her biri yaklaşık 15 dakika süren iletişim kurabildi.
Bu, mühendislerin sınırlı iletişim pencerelerinden en iyi şekilde yararlanması gerektiği anlamına geliyordu. Laboratuvar ikizini kullanarak sorunları araştırdılar, farklı çözümleri değerlendirdiler ve hangi ayarlamaların çalışması daha olası olduğuna karar verdiler. Bir çözüm hazır olduğunda, revize edilmiş talimatları yörüngedeki robota gönderdiler.
Bu süreç, ekibin sayısız beklenmedik zorluğun üstesinden gelmesine yardımcı oldu ve gelecekteki özerk inşaat sistemlerinin daha güvenilir çalışması için neye ihtiyaç duyacağı hakkında değerli bilgiler sağladı.
ASTRA'nın amaçlanan inşaat süreci, dikkatle koordine edilmiş bir dizi hareketin tekrarlanmasını içeriyor.
İlk olarak robotik kol, yapısal bileşenleri depolama dağıtıcılarından alıyor. Tüpleri ve mafsalları bir montaj plakasına yerleştiriyor ve yeni bir kafes bölümü oluşturmak için birleştiriyor.
İskelet birleştirildikten sonra robotun ince bir yansıtıcı film eklemesi tasarlandı. Film birçok küçük açıklık içeriyor. Bu malzeme, yaylar tarafından birbirine karşı gerilim altında tutulan iki yansıtıcı kablo ağı oluşturuyor ve oluşan yüzeyin amaçlanan şeklini korumasına yardımcı oluyor.
Özel film, Caltech ve University of Pennsylvania'daki araştırmacılar tarafından ortaklaşa icat edildi. Pennsylvania'daki iş birliği ekibine Profesör Igor Bargatin liderlik etti.
Katlanıp açılmak üzere tasarlanmış yansıtıcılar için tipik olarak kullanılan örülmüş metalik fileden farklı olarak, delikli film şeklini korumak için daha az gerilim gerektiriyor. Bu, mühendislerin destek yapısı miktarını azaltmasına izin veriyor ve tüm montajı önemli ölçüde daha hafif hale getirebiliyor.
Daha düşük ağırlık uzay mühendisliğinde özellikle değerli çünkü her ek kilogram fırlatma aracına binen talepleri artırıyor.
Bir bölüm bittiğinde ve yansıtıcı bileşenleri hazırlandığında, robotik sistem tamamlanmış bölümü uzaya dışarı iter. Ardından bir sonraki bölümü inşa etmeye başlar.
Tam ASTRA anten tasarımı, yansıtıcı ağlara bağlanan ve montaj sisteminden dışarı uzatılan 11 bağlı bölüm öngörüyor.
Küçük bir gösteri, muazzam etkiler
İnşaat tekniğini başarıyla göstermekle birlikte araştırmacılar, ASTRA'nın görevi Aralık ayında sona ermeden önce tüm 11 bölümü bir araya getirmesini beklemiyor.
Deney, robotik donanımın ve montaj prosedürünün nasıl basitleştirilebileceği ve iyileştirilebileceği konusunda birkaç yol ortaya çıkardı. Tamamlanmış bir anten olmadan bile ekip, yaklaşımın teknik olarak uygulanabilir olduğunu kanıtlamak için yeterli kanıt topladığını düşünüyor.
Etki, bu gösterimde kullanılan nispeten küçük antenin çok ötesine uzanıyor.
Gelecekteki robotik inşaat sistemleri, bilim insanlarının daha fazla ışık toplayan devasa uzay teleskopları, gelişmiş haberleşmeyi destekleyebilecek radyo antenleri ve yörüngede güneş ışığını yakalamak için tasarlanmış büyük güneş dizileri inşa etmesine yardımcı olabilir.
Bu güneş enerjisi sistemleri, toplanan enerjiyi Dünya'daki alıcılara kablosuz olarak iletebilir. Bu fikir, Caltech'in Space Solar Power Project kapsamında araştırılıyor.
Daha geniş anlamda, başarılı test, gelecekteki uzay altyapısının boyutunun her zaman bileşenlerini fırlatmak için kullanılan roketlerin boyutlarına bağlı olmayabileceğini öne sürüyor.
"Yapılar, yerde önceden inşa edilip açılamayacak boyuta ulaştığınızda, uzayda nasıl inşa edileceğini düşünmeniz gerekir," diyor Pellegrino. "Bu yüzden bu çalışma yalnızca astronomi ve astrofizik için değil, haberleşme ve uzay güneş enerjisi için çok büyük güneş dizileri inşa etme gibi diğer alanlar için de faydalı olabilir."