
Video Cuma, IEEE Spectrum robotik ekibinin arkadaşları tarafından derlenen harika robotik videolarının haftalık seçkisi. Ayrıca önümüzdeki birkaç ay için yaklaşan robotik etkinliklerinin haftalık takvimini de yayınlıyoruz. Etkinliklerinizi dahil etmemiz için lütfen bize gönderin.
Humanoids Summit Seoul: 22–23 Eylül 2026, SEOUL
IROS 2026: 27 Eylül–1 Ekim 2026, PITTSBURGH
CoRL 2026: 9–12 Kasım 2026, AUSTIN
Bugünün videolarının keyfini çıkarın!
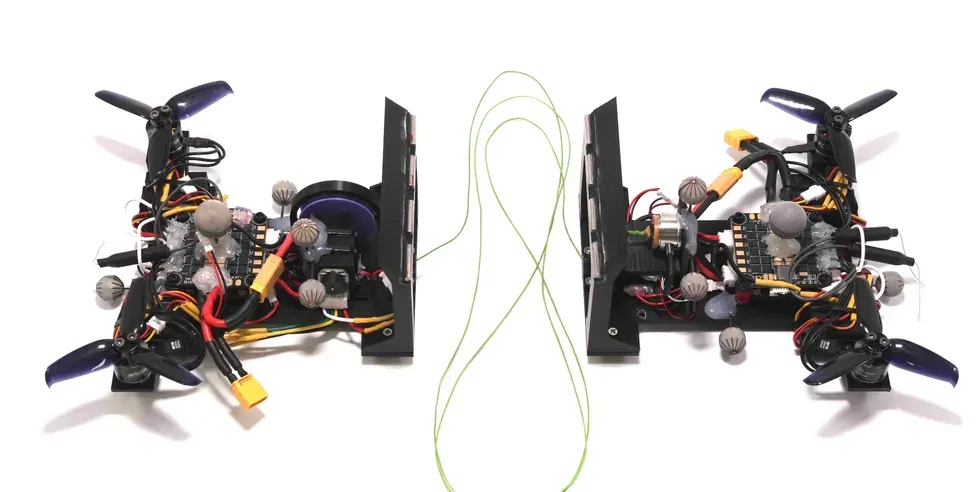
Bir kuadrotor aslında birbirini çok seven iki birotordan ibaret.
[ CLIMB Lab ]
Bu videonun son 30 saniyesi fantastik.
[ ETH Zurich Robotic Systems Lab ]
Bu harika! Ama gerçekten beni etkilemek istiyorsan, bunun a.) evimde bulunmasının güvenli olduğunu ve 2.) bir insanın gerçekçi bir alternatifi olduğunu kanıtla.
[ Figure ]
Digit 5'i kimse güzel diye tanımlamaz herhalde, ama işte ciddi bir insan biçimli robot güvenliğinin neye benzediği.
[ Agility ]
NYU Tandon araştırmacıları, aynı temel yürüyüşü korurken eğim tırmanmak, basamakları aşmak ve yüzmek için başı ile kuyruğu arasında su pompalayan undülatuar bir robot geliştirdi.
Eğimde suyu başa doğru kaydırmak, robotun ön temas noktalarını yüzeye bastıran kuvveti artırıyor ve daha fazla tutuş sağlıyor. Başa yönelik yerleşim, test edilen en dik eğim olan 19,5 dereceye WorMa'yı başarıyla taşıyan tek konfigürasyon oldu; diğer tüm konfigürasyonlar geri kaydı. Ayrıca robotun taşıma maliyetini diğer konfigürasyonlara kıyasla en az %33 azalttı.
Basamaklar farklı bir yaklaşım gerektirdi. Ne sabit baş-ağır ne de kuyruk-ağır bir robot basamağı tek başına aşabildi. Araştırmacılar bunun yerine WorMa'nın tutuş için suyun başında olduğu halde basamağa yaklaşmasını sağladı, ardından suyu kuyruğa kaydırdı ve başı ile boynu kaldırdı böylece kuyruk robotu daha yakına itebildi. Baş basamağın kenarına sabitlendiğinde su tekrar başa kaydırıldı ve robot devam etti. Bu sıra WorMa'nın 15 santimetreye kadar yüksek basamakları aşmasını sağladı.
[ NYU Tandon School of Engineering ]
Kubi 2.0, uzaktan kullanıcıların fiziksel olarak orada bulunuyormuş gibi etrafa bakmasına ve etkileşim kurmasına olanak tanıyan masaüstü bir televarlık yapay zekâ robotudur. Aynı zamanda yapay zekâ ajanlarının fiziksel ortamda insanlarla etkileşime girmesini sağlayan Fiziksel Yapay Zekâ cihazıdır. Japonya'da son 10 yıldan fazla süredir televarlık çözümlerimizi, hastanede yatan ve evde eğitim gören öğrencilerin derslere katılmasına, arkadaşlarıyla etkileşime girmesine ve okul etkinliklerine katılmasına yardımcı olmak için başarıyla uyguladık. Şimdi bu girişimi Kickstarter aracılığıyla küresel olarak genişletiyoruz.
[ Kubi 2.0 Telepresence Kickstarter ]
Tekerlekli bir dörtlü bacaklı robot için bu kullanım örneği beni tuhaf bir şekilde etkiledi.
[ DEEP Robotics ]
Bacaklı robotlar karada çok yönlü olsa da su altı ortamlarındaki kullanımı sınırlı kalıyor. Dörtlü bacaklı hareketi suya taşımak, inceleme, çevresel izleme ve afet müdahalesi uygulamaları için amfibi hareket kabiliyeti sağlıyor. Bu makale, yeniden üretilebilir bir su altı dörtlü bacaklı robotun tasarımını, modellemesini ve deneysel doğrulamasını sunuyor. Robot, raflardan temin edilebilen O-ringler ve dinamik mil contaları kullanan, polioximetilen plastikten işlenmiş özel su geçirmez motor muhafazaları etrafında inşa edildi. Su altındaki bacaklı sistemin dinamiklerini tanımlamak için basitleştirilmiş bir model türetildi; bu model küresel uç efektörler üzerindeki sürükleme kuvvetlerinin yüzen gövdeye nasıl tork ilettiğini yakalıyor. Bu model üzerine, özel ortogonal grup SO(3) üzerinde tanımlı bir hata formülasyonu kullanılarak kapalı döngü bir tutum denetleyicisi geliştirildi. Denetleyici hem simülasyonda hem de deneysel olarak su deposunda değerlendirildi ve robot burada roll, pitch ve yaw'da istenen yönelim set noktalarını takip etti.
[ Norwegian University of Science & Technology Autonomous Robots Lab ]
Teşekkürler, Kostas!
Ugo Nova, Japonya'da yerli olarak üretilen yarı insan biçimli bir robot olup, araştırma ve geliştirmeden endüstriyel ortamlarda işletime kadar fiziksel yapay zekânın toplumsal uygulanmasını hızlandırıyor.
[ Ugo ]
İyi bir iki parmaklı tutucu ve akıllı bir robotla ne kadar manipülasyon yapılabildiğini takdir ediyorum.
[ Daimon Robotics ]
Her 10 dakikada bir insan biçimli robot hattan çıkıyor. UBTECH'in referans insan biçimli robot akıllı fabrikası yeni faaliyete geçti—1.000'den 10.000'e, bu sıçramayı 9 aydan daha kısa sürede gerçekleştirdik.
Bu harika! Ama bunların hepsi ne yapacak?
[ UBTECH ]
MIT mühendisleri, talep üzerine optik bir deneyi kuran, çalıştıran ve söküp atan robotik bir optik laboratuvarı geliştirdi. Kurulum, her biri özel tasarlanmış QR kodlu muhafazalara yerleştirilmiş aynaları, lensleri ve diğer optik bileşenleri fiziksel olarak düzenleyen bir robot kolu etrafında şekilleniyor. Robot her bileşeni ışın demetini (kırmızı lazer) yönlendirmek ve odaklamak için hassas hizalamalarda düzenliyor. Otonom sistem, güneş hücrelerinden sensörlere, video ekranlarından kuantum teknolojilerine kadar yüksek teknoloji malzemelerin testini hızlandırabilir. Bu video 2x hızlandırılmış.
[ MIT ]
Öğrenciler tarafından inşa edilen geziciler. Ay arazisi. NASA'nın Kennedy Uzay Merkezi'nde yüksek riskli bir yarışma. Üniversite takımları robotik sistemlerini simüle edilmiş bir ay ortamında test ederken Lunabotics'in enerjisini, mühendisliğini ve heyecanını görün. Bunlar önceki yarışmadan öne çıkanlar ve takımlar Lunabotics 2027'ye hazırlanırken bir ön bakış.
[ Lunabotics ]
Bu CMU Robotik Enstitüsü Semineri, METU'dan Erol Şahin tarafından, "Ekosistem Desteği için Robotik ve Yapay Zekâ Teknolojileriyle Arı Kolonilerini Geliştirmek" konulu.
Dünyanın ekosistemleri biyolojik çeşitlilikte hızlı bir düşüşle karşı karşıya ve ekolojik istikrar için kritik olan kilit tozlaştırıcılar arasında arılar en çok etkilenenler arasında. AB tarafından finanse edilen RoboRoyale projesi, bu krizi ileri robotik ve yapay zekâyı entegre ederek kovanı geliştirmek suretiyle ele alıyor ve benzeri görülmemiş çözünürlük ve ölçeklerde gözlem olanağı sağlıyor. Science Robotics dergisinin kapağında yer alan ve 2024'te Dünya Hükümetler Zirvesi'nde 6. Hükümetin Sınırı Ödülü'nü alan sistemimiz, kraliçenin davranışlarını, koloni verimliliğini, petek durumlarını ve uzun vadeli otlatma faaliyetlerini takip ederken kovan sağlığını desteklemek için mikro-robotik müdahale yeteneklerini de ilerletiyor. Bu konuşmada bu sistemi geliştirmenin zorluklarını tartışacağım, karmaşık sosyal etkileşimlere ilişkin temel bulguları paylaşacağım ve biyo-hibrit araştırmanın gelecekteki potansiyelini keşfedeceğim.
[ Carnegie Mellon University Robotics Institute ]